Le contrôle de couple expliqué : un guide pratique pour la sélection du contrôleur de moteur BLDC
Imaginez une moto électrique tenant une position sur une rampe raide tout en transportant un passager. Un contrôleur de vitesse maintient une vitesse cible faible, mais un petit coup d'accélérateur peut transformer un lancement contrôlé en une violente secousse. Imaginez maintenant un robot de livraison traversant une porte légèrement trop étroite. Si le contrôleur continue de pousser à plein courant, la boîte de vitesses absorbe l'impact. Les deux situations sont résolues par le contrôle du couple, le mode de fonctionnement qui régule la force de rotation produite par un moteur plutôt que sa vitesse ou sa position.
Cet article est destiné aux ingénieurs et aux équipes de projet OEM qui évaluent les contrôleurs de moteur sans balais pour les motos électriques, les châssis de robots, les VTT électriques, les UTV et les moteurs hors-bord. Nous expliquerons ce que signifie réellement le contrôle du couple dans un variateur BLDC ou PMSM, comment le contrôleur y parvient et quelles spécifications déterminent si le couple est fluide et réactif dans un fonctionnement réel.
Ce que signifie réellement le contrôle du couple
Le contrôle du couple régule le courant délivré au moteur afin que le couple de l'arbre suive la commande donnée par le pilote, le conducteur ou le contrôleur de mouvement. Il ne maintient pas de vitesse cible. Il ne tient pas de position de rotor. Le moteur produit simplement la vitesse résultant du couple appliqué et de la charge attachée à l'arbre.
Une simple comparaison aide. Lorsque vous poussez un chariot à main, vos bras appliquent une force et le chariot se déplace à la vitesse produite par cette force contre la résistance au roulement et la pente. Vos bras effectuent un contrôle de couple. Si vous verrouillez la vitesse du chariot à la place, ce serait un contrôle de vitesse.
| Mode de contrôle | Variable régulée | Source de commande typique | Cas d'utilisation principaux |
|---|---|---|---|
| Contrôle de vitesse | Régime du moteur | Papillon, potentiomètre, consigne CAN | Fonctionnement en croisière, convoyeurs, ventilateurs, pompes |
| Contrôle de position | Angle du rotor | Retour codeur, impulsions de pas ou de direction | Direction, valves, joints robotisés |
| Contrôle du couple | Courant moteur, et donc couple | Entrée analogique, commande de couple CAN, pédale | Traction, tension, mouvement limité en force |
Le contrôle du couple est également une fonction de protection. Un contrôleur programmé pour ne délivrer pas plus de 15 Nm ne produira tout simplement pas 20 Nm, même si le conducteur l'exige. Le patinage des roues sur du gravier meuble, un actionneur bloqué ou un roulement partiellement grippé ne se traduit plus directement par une contrainte sur la transmission. C'est pourquoi la limitation du couple est fréquemment utilisée comme fonction de sécurité dans les systèmes de mouvement.
Comment un contrôleur sans balais fournit un couple contrôlé
Dans un moteur à courant continu sans balais ou un moteur synchrone à aimant permanent, le couple est proportionnel au courant d'induit dans l'axe en quadrature. Le contrôle du couple est donc le contrôle du courant. Un contrôleur bien conçu mesure les courants de phase, compare le composant produisant le couple à la commande de couple et ajuste le modèle de commutation de l'onduleur pour réduire l'erreur. C’est dans cette boucle de courant interne que réside réellement le contrôle du couple.
Contrôle orienté champ et boucle de courant
Le contrôle orienté champ, communément appelé FOC, transforme les courants triphasés mesurés en deux composantes dans un référentiel rotatif : une composante magnétisante sur l'axe d et une composante produisant un couple sur l'axe q. Le contrôleur commande le courant de l'axe q pour qu'il corresponde au couple demandé et maintient le courant de l'axe d près de zéro pour un PMSM à montage en surface. La bande passante de cette boucle de courant détermine la rapidité avec laquelle les corrections de couple se produisent. Une boucle mise à jour entre 10 et 20 kHz réagit aux changements de charge en quelques millisecondes, ce qui fait la différence entre une rampe stable et un mouvement saccadé à faible vitesse. Le FOC est une raison centrale la technologie des moteurs synchrones à aimant permanent continue de s'améliorer pour les applications de traction : le même matériel offre un couple plus fluide, une efficacité plus élevée et un freinage par récupération grâce aux seules modifications logicielles.
Retour de capteur et fonctionnement sans capteur
La qualité du contrôle du couple dépend fortement du retour d’information sur la position du rotor. Les capteurs à effet Hall offrent une résolution grossière de 60 degrés, ce qui est suffisant pour une commutation trapézoïdale mais pas pour un couple fluide à basse vitesse. Les codeurs et résolveurs fournissent un angle de rotor continu, permettant au FOC de maintenir un couple précis même près de l'arrêt. Les algorithmes sans capteur estiment la position du rotor à partir de la force contre-électromotrice, ce qui supprime le coût du capteur mais ne peut pas maintenir le couple complet à vitesse nulle là où aucune force contre-électromotrice n'existe. De nombreux entraînements de production utilisent une stratégie hybride : démarrage basé sur des capteurs et fonctionnement sans capteur au-dessus de quelques centaines de tr/min.
La détection du courant de phase est tout aussi importante. Les résistances shunt côté bas sont peu coûteuses mais sensibles au bruit ; les capteurs de phase intégrés coûtent plus cher et fournissent des mesures plus propres à faibles courants. La fréquence d'échantillonnage et le filtrage du signal actuel définissent l'ondulation de couple pratique observée sur l'arbre, de sorte que les chiffres de couple dans une fiche technique doivent être lus avec l'architecture de détection utilisée dans le contrôleur.
Pourquoi le contrôle du couple est important dans les applications réelles
Le contrôle du couple modifie le comportement mesurable dans toutes les principales catégories d'applications de la mobilité électrique et de la robotique.
- Motos électriques. Démarrages contrôlés sur les pentes, prévention du patinage des roues sur asphalte mouillé et freinage par récupération qui applique un couple négatif sur une rampe douce. Sans limite de couple, le moteur peut s'enclencher violemment lorsque le pilote appuie sur l'accélérateur.
- Châssis de robot. La limitation du couple protège les engrenages et les moteurs lors des collisions. Lorsqu'un robot mobile autonome se heurte à un obstacle inattendu, le contrôleur limite le courant au lieu d'injecter toute la puissance dans la transmission.
- VTT et UTV électriques. Le rampage à basse vitesse sur un terrain accidenté nécessite une sortie précise à faible couple. Un système à vitesse contrôlée a tendance à augmenter lorsque les roues perdent et reprennent de la traction.
- Moteurs hors-bord électriques. Une poussée constante contre le courant et le vent nécessite que le contrôleur réagisse aux changements de charge plus rapidement qu'une boucle de vitesse ne le peut.
Le adaptation multi-scénarios des produits de motorisation reflète exactement cette demande : une plate-forme de contrôleur doit gérer un large éventail de commandes de couple, des petites roues de robot aux grandes transmissions de VTT.
Spécifications clés qui déterminent la qualité du couple
Lors de la recherche d'un contrôleur pour une application sensible au couple, le courant nominal continu et le courant de crête ne sont que le point de départ. Les spécifications suivantes ont une influence considérable sur le comportement du couple.
- Taux de mise à jour de la boucle actuelle. Un taux de mise à jour plus élevé, généralement de 10 à 20 kHz, réduit le délai entre un changement de commande de couple et le changement de couple réel sur l'arbre.
- Fréquence PWM. Une fréquence de commutation plus élevée réduit l'ondulation du courant et le bruit audible mais augmente les pertes de commutation. Les contrôleurs destinés à un fonctionnement silencieux choisissent une fréquence qui équilibre les deux.
- Résolution de détection actuelle et bruit. Le smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Ondulation de couple. La faible ondulation du couple maintient la rotation en douceur à basse vitesse, ce qui est important pour les articulations et les hélices du robot.
- Capacité de surcharge. Les pics de couple transitoires pour les démarrages en côte et la gestion des obstacles dépassent généralement la valeur nominale continue. Vérifiez la courbe de surcharge par rapport au cycle de service réel.
- Lermal behaviour. Le couple soutenu est défini par la conception thermique du contrôleur. Un contrôleur qui accélère tôt réduira silencieusement le couple disponible pendant un fonctionnement prolongé.
La qualité des composants compte au-delà des chiffres. Un variateur à couple contrôlé commute le courant de phase des centaines de fois par seconde, et toute résistance intermittente dans les connecteurs ou les joints de soudure apparaît comme un bruit de mesure de courant qui se transforme en bruit de couple. C'est pourquoi la qualité matérielle du matériel est une spécification technique légitime, et non seulement une revendication marketing.
Il vaut également la peine de vérifier les chiffres d'ondulation de couple de la fiche technique avec le moteur réel pendant les tests de prototype. Les fabricants mesurent l'ondulation du couple dans des conditions contrôlées qui peuvent ne pas correspondre à un cadre de production, à une inductance d'enroulement spécifique ou à la fréquence PWM qu'un projet prévoit d'utiliser. Un court test au banc qui enregistre le couple à plusieurs points de vitesse révélera la plupart des problèmes qui donneront ensuite lieu à des plaintes sur le terrain.
Faire correspondre le contrôleur au moteur et au cycle de service
Les performances du contrôle de couple sont une propriété du système et non une propriété du contrôleur isolément. La boucle de courant est adaptée à l'inductance et à la résistance de l'enroulement du moteur. Connectez le même contrôleur à un moteur avec des paramètres différents et la réponse du couple peut devenir oscillatoire ou lente. C'est pourquoi l'association du contrôleur et du moteur dans le cadre de la conception du système est plus importante que la sélection de l'un ou l'autre composant seul.
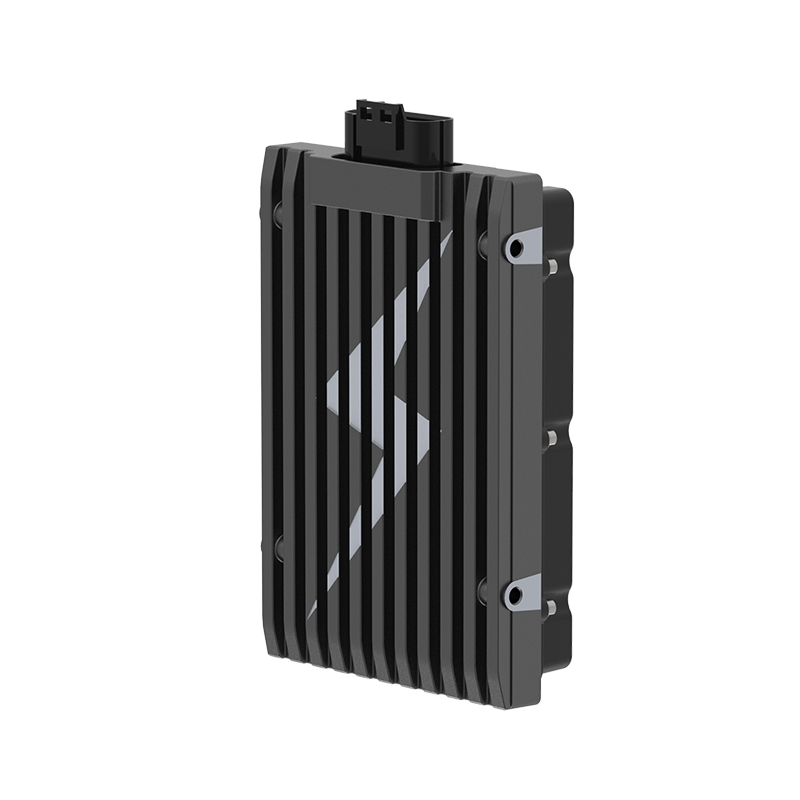
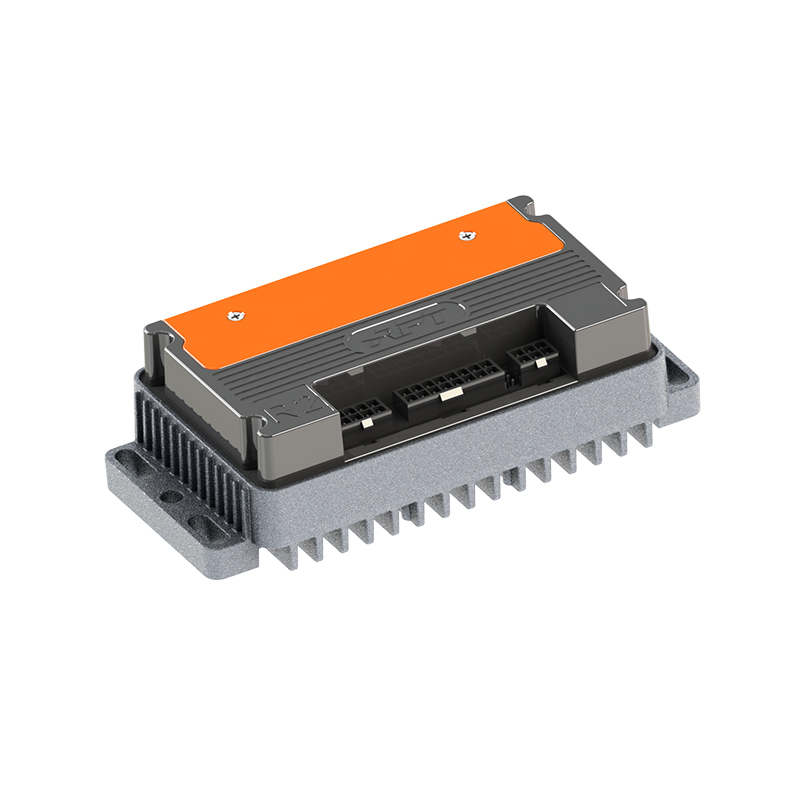
Pour les applications nécessitant une réponse rapide du couple, le Contrôleur de moteur CC sans balais à réponse rapide R5-2215 est conçu pour minimiser le délai entre la commande de couple et le couple mécanique de l'arbre. Pour les plates-formes sensibles à l'efficacité telles que les motos électriques urbaines, le Contrôleur de moteur CC sans balais à haut rendement A4-2313 maintient le couple avec précision tout en réduisant les pertes électriques. Pour les architectures haute tension et haute puissance avec des demandes de couple dynamiques, le Contrôleur de moteur haute performance série T couvre l'enveloppe plus large dont les VTT, les UTV et les plates-formes robotiques plus grandes ont généralement besoin.
 Fournisseurs de contrôleurs de moteur haute performance série T, usine APT - T300 T400 T500 T720 T1000 T1400 T1800 Usine de contrôleurs de moteur synchrone à aimant permanent, contrôleur de moteur haute performance série T... Voir le produit →
 Fournisseurs de contrôleurs de moteur CC sans balais à haut rendement A4, usine - Shanghai A APT est un fournisseur de contrôleur de moteur à courant continu sans balais A4 à haut rendement et une usine de contrôleur de moteur à courant continu sans balais A4 à haut rendement en gros ... Voir le produit →
 R5 Fournisseurs de contrôleurs de moteur à courant continu sans balais à réponse rapide, usine - Shanghai APT APT est un fournisseur de contrôleur de moteur à courant continu sans balais à réponse rapide R5 et une usine de contrôleur de moteur à courant continu sans balais à réponse rapide R5 en gros en C... Voir le produit →
Le logiciel joue ici un rôle central. La mise en forme de la rampe de couple, le réglage de la boucle de courant et le comportement des défauts sont configurés dans le micrologiciel, de sorte que le même matériel peut être réglé pour un vélo électrique cargo, un fauteuil roulant ou un moteur marin. Le passage de la gestion du couple au logiciel est l'un des thèmes d'un article détaillé sur le rôle du logiciel dans les contrôleurs de moteur modernes .
Conclusion
Le contrôle du couple n’est pas un composant ou un algorithme unique. Il traverse la chaîne de détection de courant, le retour de position du rotor, le micrologiciel de la boucle de courant, l'étage onduleur et la qualité physique du connecteur. Pour les équipementiers qui construisent des véhicules électriques et des machines mobiles, la capacité à réguler le couple en douceur détermine si le produit semble prévisible et raffiné sous des charges réelles. L'évaluation de la bande passante de la boucle de courant, de l'ondulation du couple, du comportement en cas de surcharge et de la configurabilité du logiciel pendant la phase de sélection du contrôleur est le moyen le plus direct d'éviter une réingénierie de la maniabilité plus tard dans le projet.
SUIV:La force électromotrice arrière expliquée : comment la force électromotrice arrière façonne la conception du contrôleur de moteur
Vous êtes intéressé par une coopération ou vous avez des questions ?
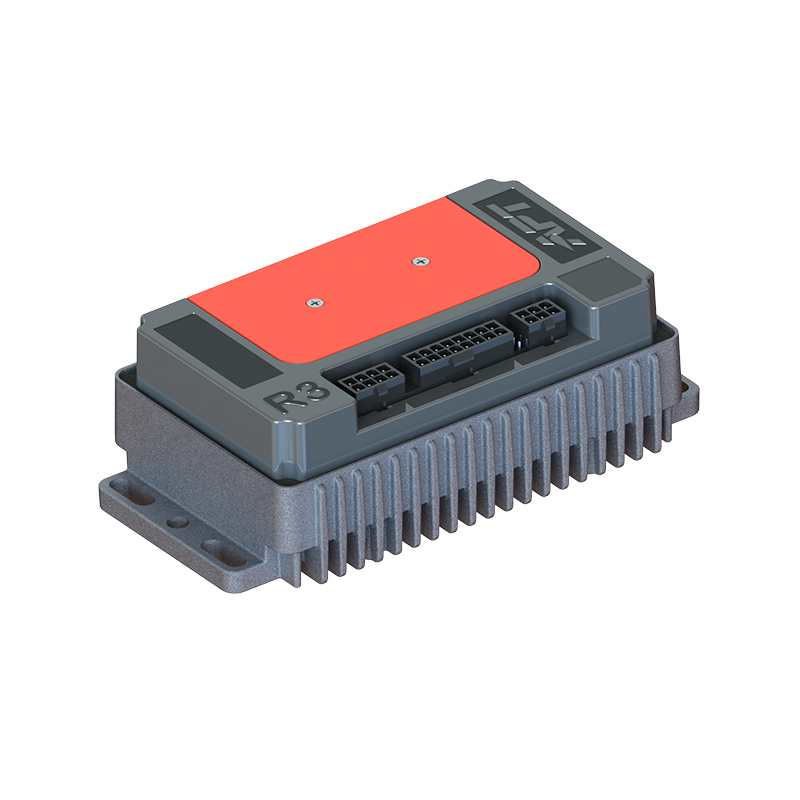
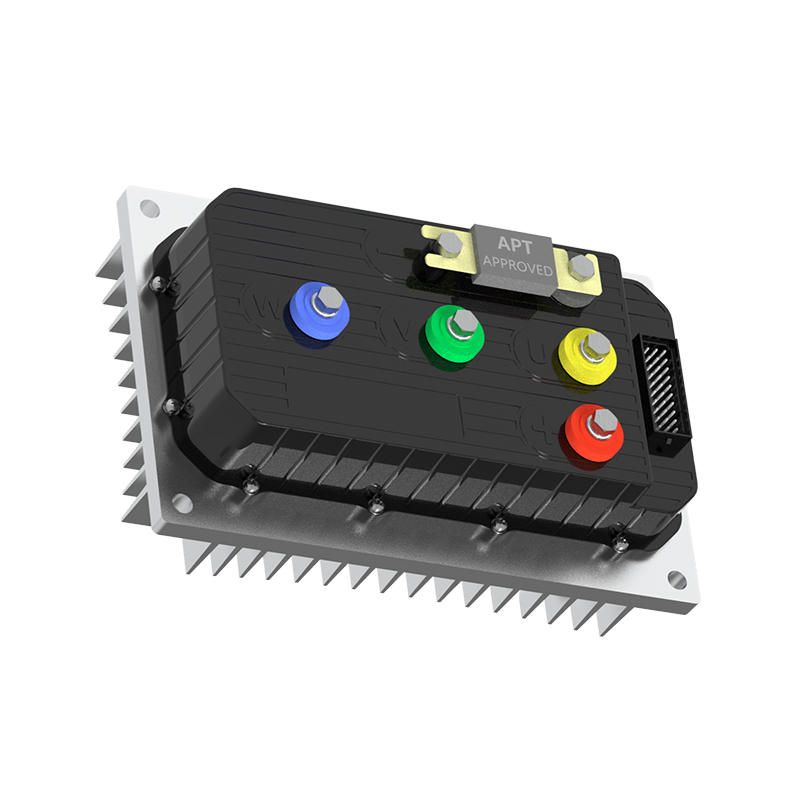
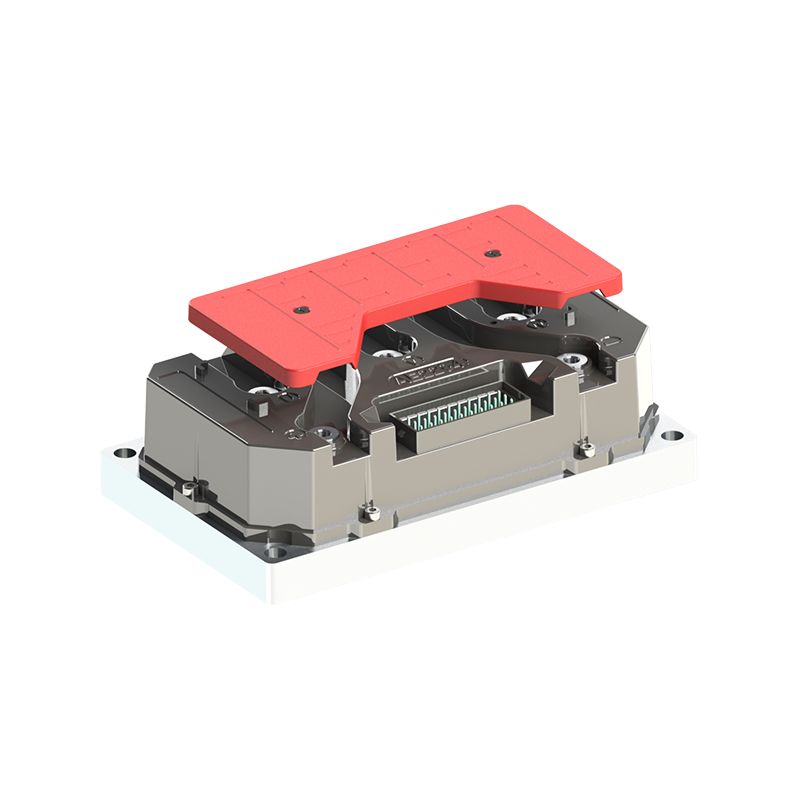
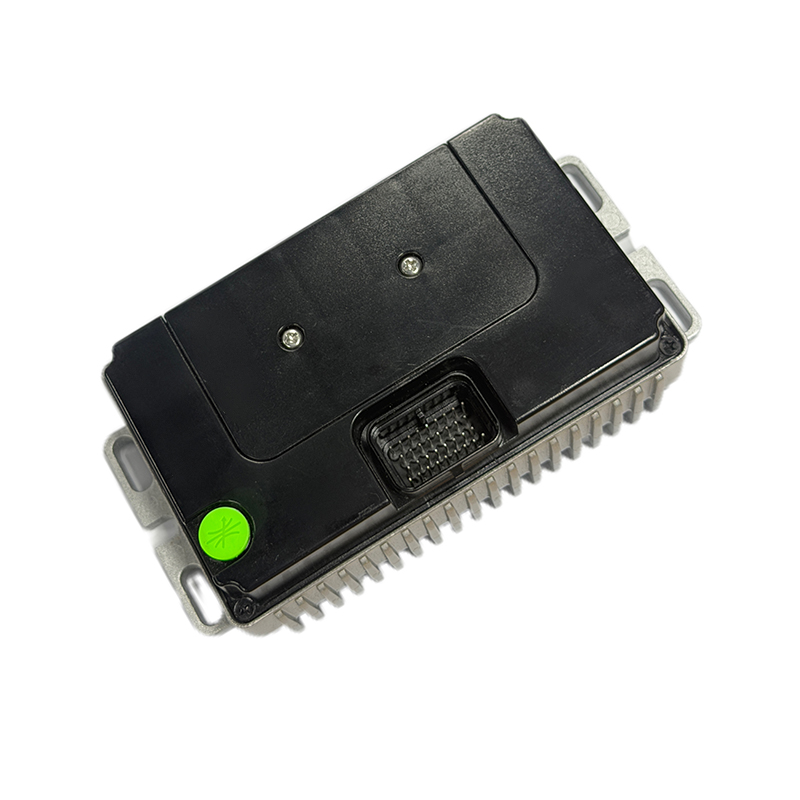
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved