Algorithmes de contrôle moteur : explication des méthodes en six étapes, FOC et sans capteur
Une fiche technique peut vous indiquer qu'un contrôleur de moteur gère 48 V et 60 A, mais elle ne vous dira pas comment le moteur sonne à la vitesse de marche, quelle ondulation de couple ressentira le châssis de votre robot ou si le moteur peut encore démarrer sur une pente raide. Ces comportements sont décidés par l'algorithme de contrôle du moteur intégré au micrologiciel. Trois familles dominent le contrôle des moteurs CC sans balais (BLDC) et des moteurs synchrones à aimants permanents (PMSM) : la commutation en six étapes, le contrôle orienté champ (FOC) et les méthodes d'observation sans capteur. Pour la plupart des nouveaux programmes de véhicules et d'automatisation, le FOC avec un observateur sans capteur constitue la solution par défaut pratique, tandis que le système en six étapes reste un choix peu coûteux pour les chargements simples. Les sections ci-dessous expliquent en quoi ces algorithmes diffèrent et ce que cette différence signifie lorsque vous sélectionnez un contrôleur.
Ce que font réellement les algorithmes de contrôle moteur
Chaque algorithme de contrôle moteur exécute la même boucle de base. Il lit ou estime la position du rotor, compare les courants de phase mesurés avec le couple ou la vitesse commandés, calcule les vecteurs de tension qui corrigent cette erreur et les applique à l'onduleur tout en protégeant l'étage de puissance. L'algorithme gère également les taux de rampe, les limites de courant, le freinage par récupération et la détection des défauts.
Le choix de l’algorithme fixe le plafond en matière de douceur du couple, de bruit acoustique, d’efficacité et de réponse dynamique. Un microcontrôleur puissant ne peut pas réparer une boucle de contrôle mal structurée, et un simple algorithme peut donner l'impression qu'un contrôleur par ailleurs bon semble rudimentaire dans une application automobile exigeante.
Les principales familles d'algorithmes utilisées aujourd'hui
Commutation en six étapes (trapézoïdale)
La commutation en six étapes alimente deux des trois phases du moteur à la fois et passe par six états de commutation. Il est simple à mettre en œuvre, utilise peu de temps processeur et fonctionne naturellement avec les capteurs Hall. L'inconvénient est l'ondulation du couple à chaque point de commutation et le bruit audible à basse vitesse. Le système en six étapes reste un choix raisonnable pour les pompes, les ventilateurs et les entraînements de traction à faible coût où la douceur compte moins que le prix.
Contrôle orienté champ
Le contrôle orienté champ traite le courant statorique comme deux composants indépendants : l'un qui produit le couple et l'autre qui contrôle le champ magnétique. Après les transformations de Clarke et Park, deux contrôleurs PI régulent ces composants et la modulation vectorielle spatiale reconvertit le résultat en tensions triphasées. Le FOC offre un couple quasi constant, un faible bruit et un rendement élevé sur toute la plage de vitesse, y compris à l'arrêt.
Le FOC nécessite plus de calculs qu'en six étapes, mais ce n'est plus une contrainte avec les microcontrôleurs modernes. Il s'agit de la valeur par défaut pour les motos électriques, les entraînements de robots, les hors-bord marins et la plupart des applications nécessitant un couple prévisible.
Observateurs sans capteur
Les algorithmes sans capteur estiment la position du rotor à partir des tensions et des courants mesurés plutôt qu'à partir d'un capteur de position séparé. La détection Back-EMF est l’approche la plus simple et fonctionne bien au-dessus de quelques centaines de tr/min. Un observateur en mode glissant ajoute de la robustesse contre les erreurs de paramètres et le bruit de mesure. Un filtre de Kalman étendu fournit des estimations précises en cas de perturbation, mais nécessite un réglage minutieux. L'injection haute fréquence excite la saillance magnétique du moteur et donne des informations de position à vitesse nulle et très faible.
Le compromis pratique se situe entre le coût, la capacité à faible vitesse et le rejet des perturbations. La suppression des capteurs Hall et du câblage de l'encodeur réduit les coûts et améliore la fiabilité, mais uniquement si le cycle de service permet à l'estimateur de faire son travail.
Contrôle scalaire V/Hz
Le contrôle scalaire maintient un rapport fixe entre la tension et la fréquence et est principalement utilisé avec les moteurs à induction AC. C'est simple et ne nécessite aucun retour de position, mais sa réponse en couple est faible. Il apparaît moins souvent dans les transmissions de véhicules compacts car ces systèmes utilisent des moteurs BLDC ou PMSM, où le FOC ou le six étapes produisent de meilleurs résultats.
Comparaison des algorithmes par application
Différents cycles de service favorisent différents algorithmes. Une moto électrique passe la plupart de son temps au-dessus de quelques centaines de tr/min, donc le FOC sans capteur avec estimation de la force électromagnétique arrière réduit les coûts sans nuire aux performances de croisière ; les démarrages en côte et les manœuvres à basse vitesse poussent les concepteurs vers les capteurs Hall. Un châssis de robot doit avancer et reculer avec précision, ce qui nécessite un capteur de position ou une injection haute fréquence. Lorsque la plateforme est un robot livreur ou une base mobile de manipulation, un Contrôleur de moteur CC sans balais à réponse rapide peut faire la différence entre un lecteur qui semble lent et un autre qui suit la commande immédiatement.
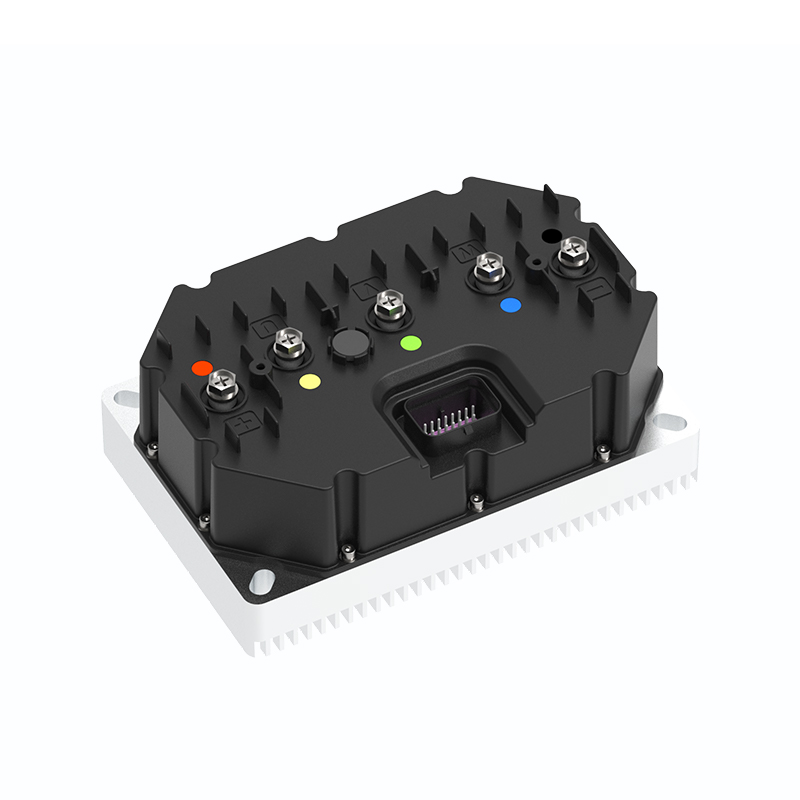
 R5 Fournisseurs de contrôleurs de moteur à courant continu sans balais à réponse rapide, usine - Shanghai APT APT est un fournisseur de contrôleur de moteur à courant continu sans balais à réponse rapide R5 et une usine de contrôleur de moteur à courant continu sans balais à réponse rapide R5 en gros en C... Voir le produit →
Un hors-bord marin fonctionne à une vitesse constante pendant des heures, donc l'efficacité et la stabilité thermique sont plus importantes que la réponse transitoire. Un VTT ou un UTV voit des changements de charge soudains sur un terrain accidenté, ce qui favorise un observateur robuste et une hauteur libre de courant généreuse. Le tableau ci-dessous résume les compromis courants.
| Algorithm | Commentaires sur le poste | Ondulation de couple | Comportement à basse vitesse | Applications les mieux adaptées |
|---|---|---|---|---|
| Commutation en six étapes | Capteurs à effet Hall | Modéré | Acceptable avec des capteurs | Pompes, ventilateurs, traction à faible coût |
| FOC avec capteurs | Hall ou encodeur | Très faible | Excellent | Motos électriques, robots, marine |
| FOC sans capteur (back-EMF) | Tension et courant | Faible | Mauvais en dessous de la vitesse minimale | Vélos électriques, entraînements à grande vitesse |
| FOC sans capteur (SMO/EKF) | Tension et courant | Faible | Bien mais réglable | VTT, UTV, entraînements industriels |
| Injection haute fréquence | Réponse actuelle | Faible | Excellent à l'arrêt | Robots, tâches de type servo |
| V/Hz scalaire | Aucun | Élevé | Ne convient pas | Moteurs asynchrones à courant alternatif |
Considérez la table comme un point de départ et non comme un verdict. Un contrôleur bien conçu peut réduire bon nombre de ces écarts car sa boucle de courant et son observateur sont accordés ensemble. C'est pourquoi l'expérience du fournisseur de contrôleurs avec les cycles d'utilisation réels des véhicules est aussi importante que le nom de l'algorithme sur la fiche technique.
Comment le choix de l'algorithme affecte la sélection du contrôleur
Étant donné que l’algorithme réside dans le logiciel embarqué, le matériel et le micrologiciel doivent être conçus ensemble. La mise en parallèle MOSFET détermine la manière dont le courant se divise uniformément entre les phases. La précision de la détection du courant définit le plancher pour la boucle de courant FOC. La force d'entraînement de la grille affecte les pertes de commutation et les interférences électromagnétiques. La conception thermique décide de la durée pendant laquelle le contrôleur peut maintenir le couple maximal. Un contrôleur doté d'un bon silicium mais d'un micrologiciel mal réglé affichera des ondulations de couple et du bruit ; un contrôleur avec un excellent micrologiciel mais une faible détection de courant se déclenchera ou déclassera. C'est pourquoi tant d'attention technique est désormais portée à le rôle du logiciel dans le contrôle moteur moderne .
La même logique s'applique au moteur lui-même. La résistance du stator, l'inductance de phase et la constante back-EMF définissent ce que le contrôleur peut et ne peut pas faire. Un contrôleur évalué à 60 A ne fera pas fonctionner efficacement un moteur mal adapté, et un réglage agressif du FOC peut surchauffer un moteur à faible masse thermique. La demande d’un couplage moteur-contrôleur validé fait partie du processus d’achat et non une réflexion après coup.
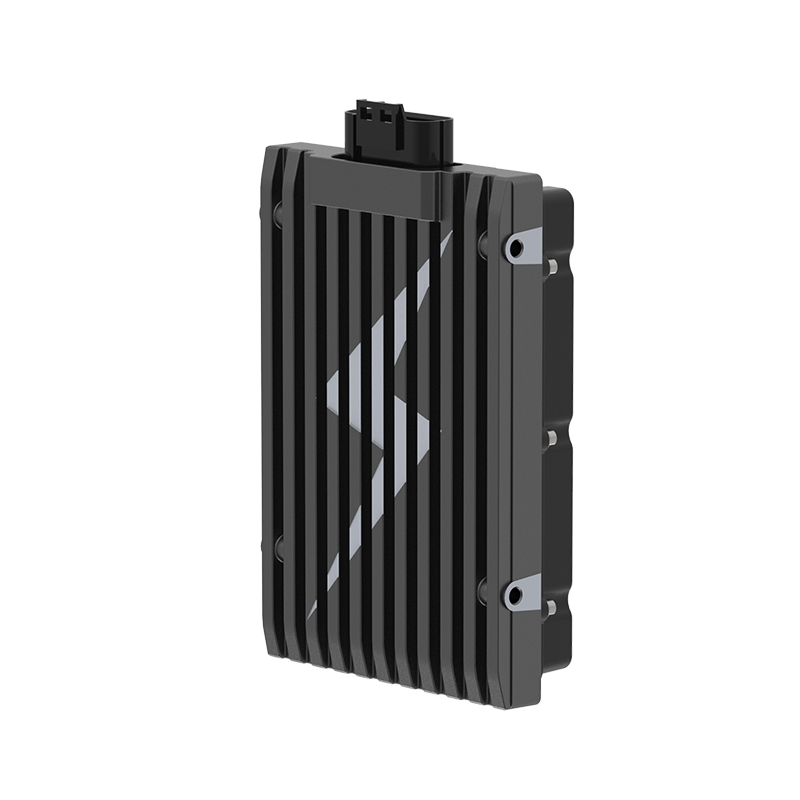
Côté matériel, le Contrôleurs de moteur hautes performances série T associez le micrologiciel FOC à large tension à un étage de puissance destiné aux motos électriques, aux VTT électriques et aux hors-bord électriques. Il s'agit d'un exemple de conception dans laquelle l'algorithme de contrôle et l'onduleur ont été développés dans la même maison, de sorte que le firmware connaît les limites du matériel.
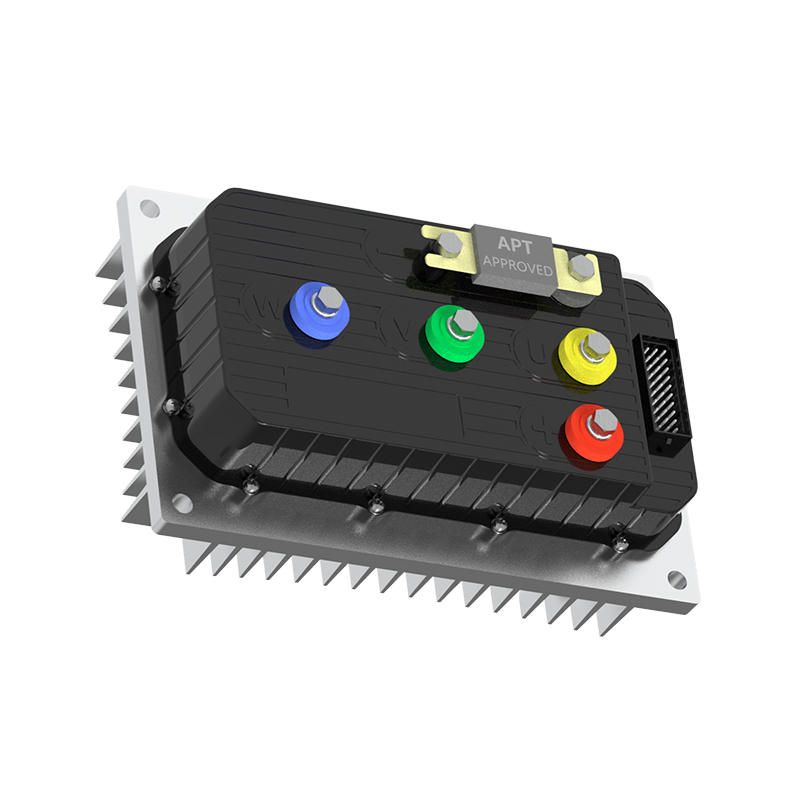
 Fournisseurs de contrôleurs de moteur haute performance série T, usine APT - T300 T400 T500 T720 T1000 T1400 T1800 Usine de contrôleurs de moteur synchrone à aimant permanent, contrôleur de moteur haute performance série T... Voir le produit →
Critères d'évaluation pratiques pour les contrôleurs de moteur
Lorsque vous comparez des contrôleurs, regardez derrière le nombre de courant de crête. Les points suivants distinguent un contrôleur qui fonctionne sur papier de celui qui fonctionne sur la route.
- Confirmez quel algorithme le micrologiciel exécute réellement. Certains contrôleurs à faible coût annoncent le FOC mais passent à six étapes à grande vitesse pour masquer les limites de calcul.
- Vérifiez si l'implémentation FOC est sans capteur, basée sur Hall ou commutable. Le système sans capteur réduit le câblage mais peut avoir des difficultés à très basse vitesse sans injection haute fréquence.
- Demandez comment la boucle actuelle est réglée. Les moteurs avec une inductance de phase différente nécessitent des gains différents, et le réglage automatique permet de gagner des heures lors de la mise en route.
- Examinez le comportement en cas de surcharge, y compris la limitation de courant, le déclassement thermique et la récupération après panne. Ces détails déterminent si le véhicule s'arrête en toute sécurité ou bloque le passager.
- Pensez au bruit acoustique. Si le produit est une moto électrique ou un robot de livraison qui évolue à proximité de personnes, le bruit est un argument de vente. Le Contrôleur de moteur CC sans balais ultra-silencieux
 Fournisseurs de contrôleurs de moteur à courant continu sans balais ultra-silencieux A6, usine - Shanghai APT P APT est un fournisseur de contrôleur de moteur à courant continu sans balais ultra-silencieux A6 et une usine de vente en gros de contrôleur de moteur à courant continu sans balais A6 ultra-silencieux en Chine... Voir le produit → est un exemple pratique de conception orientée sinusoïdale qui maintient le bruit de commutation à un faible niveau.
Les algorithmes de contrôle moteur ne doivent pas être choisis uniquement à partir d’un schéma fonctionnel. Définissez d'abord le cycle de service, la plage de vitesse, le budget sonore et les exigences de basse vitesse de votre véhicule, puis comparez les contrôleurs à ces objectifs. Le mode six étapes est parfaitement suffisant pour un ventilateur, le FOC est le bon point de départ pour la plupart des applications de traction et les observateurs sans capteur sont un outil économique lorsque la plage de vitesse le permet. Le meilleur contrôleur est celui dont l'algorithme, l'étage de puissance et la prise en charge des applications correspondent au profil de fonctionnement réel de votre produit.
SUIV:Le contrôle de couple expliqué : un guide pratique pour la sélection du contrôleur de moteur BLDC
Vous êtes intéressé par une coopération ou vous avez des questions ?
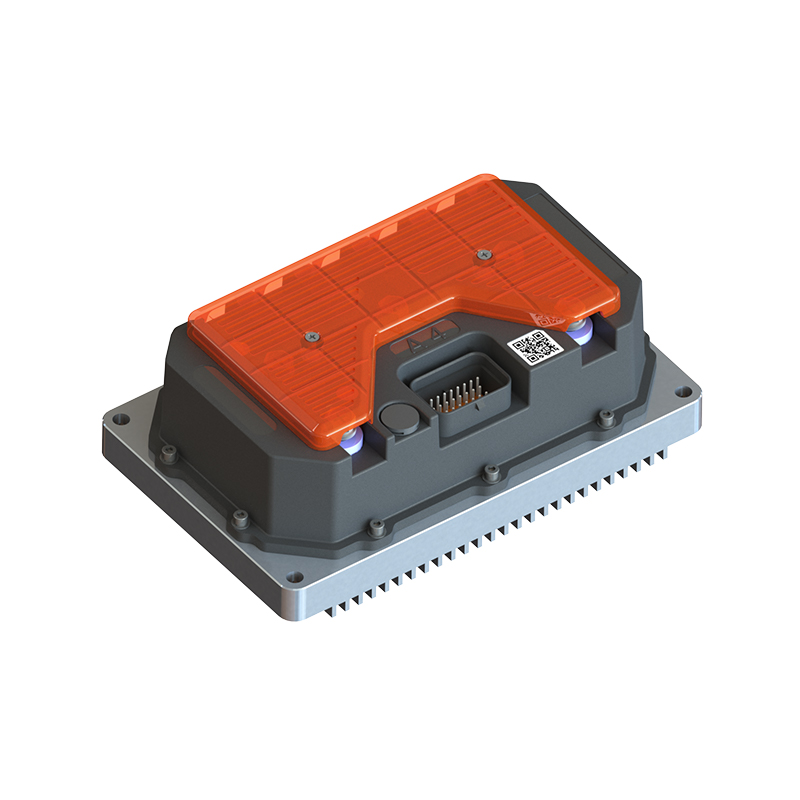
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved