Comment fonctionnent les régulateurs de vitesse électroniques ? À l'intérieur de la chaîne de signaux du ESC
Une batterie de 48 V fournit une tension continue fixe. Le moteur d'un scooter électrique doit toujours maintenir environ 3 200 tr/min sur une route plate, descendre à environ 280 tr/min sur une pente de 12 % et faire marche arrière à la demande. Quelque chose entre la batterie et les enroulements doit décider de la quantité de courant qui circule, dans quelle direction et pendant combien de temps.
Cet appareil est le contrôleur de vitesse électronique. Il fonctionne en convertissant le courant continu fixe de la batterie en une sortie triphasée et en commutant cette sortie des milliers de fois par seconde. La tension moyenne que le moteur voit augmente et diminue avec le cycle de service, et la propre inductance du moteur transforme ces impulsions rapides en courant régulier. Le couple suit le courant et la vitesse se stabilise là où le couple du moteur rencontre le couple de charge. Tout le reste à l'intérieur d'un ESC existe pour que cela se produise en toute sécurité et de manière reproductible.
Comment le courant continu devient une rotation triphasée
Un moteur sans balais ne fonctionnera pas avec du courant continu appliqué à deux bornes. Son stator porte des enroulements triphasés et son rotor porte des aimants permanents, le courant doit donc traverser les phases en séquence pour que le champ du stator continue de tirer le rotor vers l'avant au lieu de le maintenir en place.
Commutation : garder une longueur d'avance sur le rotor
La commutation est l'acte de choisir quelle paire de phases est alimentée. Dans une commutation en six étapes, chaque révolution électrique est divisée en six états, et le contrôleur active un interrupteur côté haut et un interrupteur côté bas par état, produisant un champ qui avance tous les 60 degrés électriques. Si la commutation est en retard par rapport au rotor, le couple s'effondre et le courant augmente. S'il mène trop loin, le courant supplémentaire devient de la chaleur au lieu du couple.
Retour de position avec et sans capteur
Trois capteurs Hall indiquent la position absolue du rotor, ce qui est important pour un châssis de robot qui doit démarrer à l'arrêt à pleine charge. Les systèmes sans capteur lisent plutôt la force contre-électromotrice induite dans la phase hors tension et estiment la position à partir de son passage par zéro. Cela supprime trois fils et un connecteur du faisceau, mais l'estimation devient peu fiable en dessous d'environ 5 à 10 % de la vitesse nominale. Le contrôle orienté champ va plus loin, transformant les courants de phase mesurés en un cadre de référence rotatif et régulant directement le composant produisant le couple.
La chaîne de signaux depuis l'entrée de l'accélérateur jusqu'à l'entraînement de la porte
Entre l’entrée du papillon et les bornes du moteur se trouvent quatre blocs fonctionnels. Chacun a son propre mode de défaillance et sa propre limite en matière de performances du système.
Microcontrôleur et boucle de contrôle
Le microcontrôleur échantillonne le courant de phase, la tension du bus, la position du papillon et la position du rotor, souvent 8 000 à 20 000 fois par seconde dans une implémentation orientée terrain. Il exécute d'abord la boucle de courant rapide, l'entoure d'une boucle de vitesse ou de couple plus lente et convertit le résultat en trois valeurs de rapport cyclique. La cartographie des gaz, les limites de courant, la force de freinage par récupération et les seuils de défaillance résident tous dans cette couche.
Pilote de grille et pont MOSFET
Le pilote de grille traduit la logique basse tension en l'oscillation de 10 à 15 V dont un MOSFET de puissance a besoin, et il empêche les deux commutateurs d'une branche de conduire en même temps. Le temps mort, l'intervalle de suppression délibéré entre la désactivation du côté haut et l'activation du côté bas, est généralement de 0,3 à 1 microseconde. Un courant trop court et traversant détruit le pont ; un couple et une efficacité trop longs et à basse vitesse en souffrent tous deux.
Six MOSFET forment le pont triphasé, où la perte de conduction évolue avec la résistance à l'état passant et le courant au carré, tandis que la perte de commutation évolue avec la fréquence de commutation, la tension du bus et la charge de grille. La mise en parallèle des dispositifs réduit la résistance à l'état passant, mais uniquement lorsque les boucles de porte correspondent. Sinon, un appareil transporte plus de courant que ses voisins et tombe en panne en premier.
Détection et protection du courant
Les résistances shunt ou les capteurs à effet Hall mesurent le courant de phase afin que la boucle de contrôle ait quelque chose de réel à réguler, et les mêmes signaux alimentent la protection contre les surintensités, les surtensions et les surchauffes. Un contrôleur bien élevé réduit le courant progressivement à mesure que la température augmente au lieu de couper le moteur à mi-manœuvre.
Cycle de service, PWM et les chiffres qui comptent
Le contrôle de la vitesse est un contrôle du cycle de service. Si le bus fonctionne à 48 V et que le rapport cyclique est de 50 %, le moteur enregistre une moyenne de 24 V. La fréquence de commutation est choisie suffisamment élevée pour maintenir l'ondulation du courant dans une bande pratique et suffisamment basse pour que les pertes de commutation restent gérables. Sur un variateur de 48 V avec quelques centaines de microhenrys d'inductance de phase, une plage de 16 kHz à 20 kHz maintient généralement l'ondulation à proximité de 10 à 20 % du courant nominal.
| Paramètre | Ce que cela influence | Gamme pratique |
|---|---|---|
| Fréquence de commutation PWM | Ondulation de courant, bruit audible, perte de commutation | 16 à 20 kHz |
| Taux de boucle de contrôle | Réponse en couple, marge de stabilité | 8 à 20 kHz |
| Courant de phase continu | Couple de croisière, chauffage en régime permanent | 60 à 80 pour cent de la note maximale |
| Courant de crête, 10 s | Couple d’accélération et de décrochage | 1,5 à 2 fois en continu |
| Marge de tension du bus | Freinage régénératif, déchargement de charge | 1,25 à 1,5 fois le bus nominal |
| Temps mort | Risque de transmission contre l'efficacité à basse vitesse | 0,3 à 1 microseconde |
| Résistance de grille | Vitesse de commutation, sonnerie, EMI | 2 à 10 ohms |
Lisez le tableau comme un ensemble de compromis plutôt que comme une spécification. L'augmentation de la fréquence de commutation réduit l'ondulation et calme le variateur, mais augmente également les pertes de commutation et la chaleur. L'élargissement du temps mort protège le pont, mais il déforme la tension de sortie à faible cycle de service, ce qui se traduit par un démarrage difficile et un chauffage à très basse vitesse.
Associer un contrôleur à un moteur sans devinettes
L'erreur de dimensionnement la plus courante consiste à choisir un contrôleur en fonction de la puissance indiquée sur l'étiquette du moteur. Les moteurs sont évalués en fonction de leur puissance mécanique ; les contrôleurs sont limités par le courant de phase et la température de jonction. Un moteur de 1 kW peut tirer 40 A de courant de phase à 48 V lors d'un démarrage difficile depuis le repos, même si son courant de croisière est plus proche de 12 A. Dimensionnez pour le démarrage, pas pour la croisière, et vérifiez trois nombres ensemble :
- Courant de phase continu à la température ambiante attendue, pas à 25 C.
- Plage de tension du bus avec marge pour le pic de freinage par récupération.
- Chemin thermique : surface du dissipateur thermique, flux d’air et durée pendant laquelle le courant de pointe peut être maintenu.
Les tableaux d'appariement publiés éliminent la plupart de ces incertitudes, car ils indiquent quelles combinaisons de contrôleur et de moteur ont déjà été caractérisées en termes de courant, de tension et de montage.
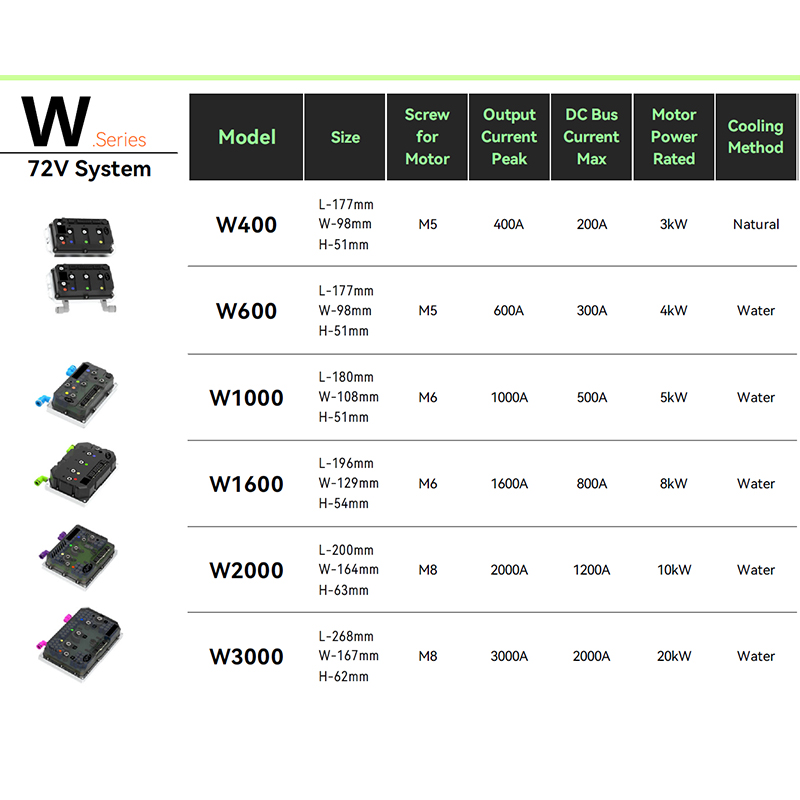
 Schéma de couplage du contrôleur APT et du moteur Conseils de couplage B2B pour faire correspondre les contrôleurs et les moteurs APT en termes de puissance, de couple, de vitesse et d'efficacité, avec des considérations de protocole pour les véhicules électriques. Voir le produit →
Micrologiciel, protocoles et réglages
Deux contrôleurs dotés d’étages de puissance identiques peuvent se comporter de manière très différente. Le protocole d'entrée constitue la première différence : les entrées PWM et analogiques sont simples et à faible latence, l'UART convient au réglage des paramètres et à la télémétrie, et le bus CAN convient aux véhicules dans lesquels le contrôleur, le système de gestion de la batterie et l'unité de commande du véhicule doivent partager l'état.
La deuxième différence concerne le firmware. Les courbes d'accélérateur, les rampes de courant, les profils de freinage régénératif, l'affaiblissement du champ pour la vitesse maximale et le comportement de récupération après défaut sont tous des décisions logicielles, et le rôle du logiciel dans les contrôleurs de moteur modernes s'est développé pour correspondre à l'étage de puissance lui-même. Demandez le jeu de paramètres avant de vous engager sur une plate-forme, et non après le premier prototype sur une colline.
Réalité thermique et limites de fiabilité
Les valeurs nominales de courant de la fiche technique supposent généralement une température ambiante de 25 °C et un boîtier MOSFET maintenu à près de 80 °C. À l'intérieur d'une enceinte scellée un après-midi d'été, aucune des deux conditions n'est valable. La perte de conduction augmente avec la température car la résistance augmente, ce qui augmente à nouveau la perte ; sans déclassement, cette boucle s'enfuit. Le déclassement pratique d'un contrôleur refroidi passivement est souvent de 30 à 40 % inférieur au courant nominal. Les condensateurs méritent la même attention, car leur courant d'ondulation et leur durée de vie nominale à 105 °C déterminent l'intervalle d'entretien réel, et non le numéro de pièce du MOSFET.
Pour les applications qui ne peuvent pas tolérer les déclenchements intempestifs, la stabilité en termes de température et de charge compte plus qu'un chiffre de pointe sur une première page.
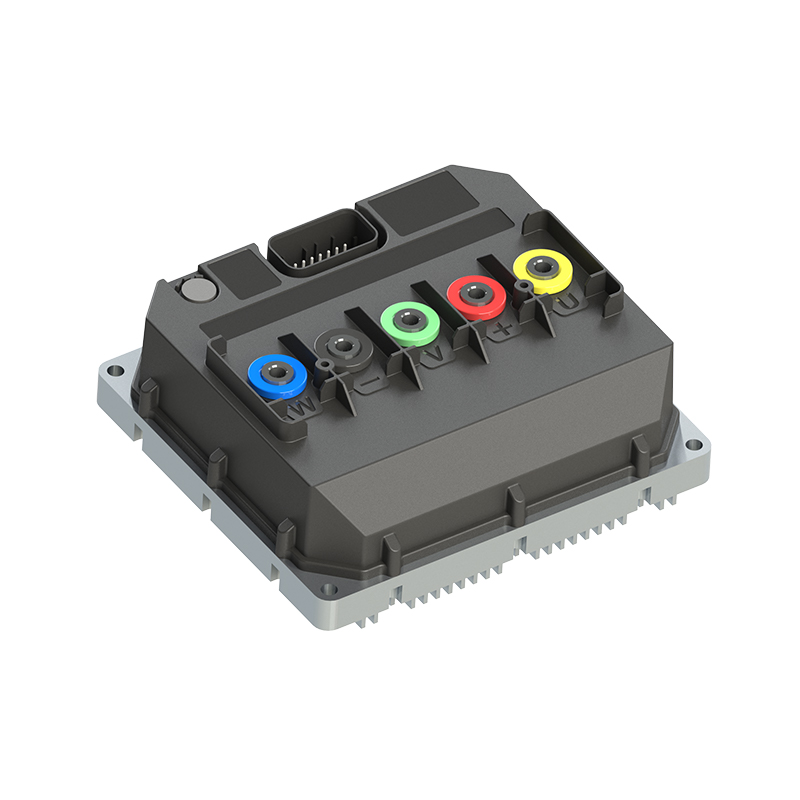
Contrôleur de moteur CC sans balais APT A8, haute stabilité Un contrôleur de moteur CC sans balais à haute stabilité caractérisé avec FOC, CAN, Bluetooth et 30 kW de pointe pour les drones, la robotique et les véhicules électriques légers. Voir le produit → Que vérifier avant d'acheter
- Courant de phase dans les conditions les plus défavorables : démarrage à pleine charge, qualité maximale, température ambiante la plus élevée.
- Fenêtre de tension du bus, y compris le pic de régénération que votre batterie verra réellement.
- Interface de commande : le véhicule parle-t-il déjà CAN ou le PWM fera-t-il l'affaire ?
- Conception thermique : zone du dissipateur thermique, chemin de circulation d'air et orientation de montage.
- Protection et reporting : surintensité, surtension, surchauffe et si les défauts sont enregistrés ou uniquement signalés.
- Assistance : documentation des paramètres, chemin de mise à jour du micrologiciel et si le fournisseur caractérisera votre moteur avec son contrôleur.
Les fournisseurs qui publient un gamme de contrôleurs caractérisée et les conseils de correspondance rendent ce dernier point beaucoup plus facile à vérifier avant que l'outillage ne soit engagé.
Contrôleur de moteur CC sans balais à réponse rapide APT R5 Un contrôleur DC/PMSM sans balais à réponse rapide avec une puissance nominale de 5 kW, une puissance de crête de 12 kW, CAN et FOC pour la robotique, l'automatisation et les mini-VE. Voir le produit → La version courte
- Un ESC convertit le courant continu fixe en une sortie triphasée commutée, et le rapport cyclique définit la tension moyenne et donc la vitesse.
- La commutation maintient le champ du stator devant le rotor ; Les capteurs à effet Hall gèrent les basses vitesses, l'estimation de la force électromagnétique arrière gère la croisière.
- Le microcontrôleur, le pilote de grille, le pont MOSFET et la détection de courant imposent chacun leur propre limite au système.
- Dimensionnez par courant de phase dans les conditions les plus défavorables, puis déclassez en fonction de la température ambiante que le produit verra réellement.
- L'accès au micrologiciel et aux paramètres façonne le comportement du lecteur bien plus que les numéros de pièce du commutateur.
SUIV:L'affaiblissement du champ expliqué : comment les contrôleurs de moteur poussent la vitesse au-delà de la valeur nominale de base
Vous êtes intéressé par une coopération ou vous avez des questions ?
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved