Sélection du codeur moteur pour les variateurs BLDC : résolution, interface et ajustement
Deux prototypes de motos électriques sont arrivés sur le même banc d'essai avec le même moteur de moyeu de 10 pouces, le même firmware de contrôleur et la même batterie. L’un d’eux avançait au rythme de la marche avec une traction douce et contrôlable. L'autre trébuchait en dessous de 3 km/h et cuisinait une phase sinueuse après vingt minutes de démarrages en côte. Les pièces mécaniques étaient identiques ; le chemin de rétroaction ne l’était pas. Un moteur transportait un codeur incrémental de 1 024 PPR, l'autre un ensemble de trois capteurs Hall et une table de micrologiciel qui estimait la position du rotor entre les étapes de commutation.
La leçon est facile à énoncer et à oublier lors de l'achat : sur un entraînement synchrone à courant continu sans balais ou à aimant permanent, le codeur du moteur décide avec quelle précision et avec quelle fiabilité le contrôleur peut savoir où se trouve le rotor. La résolution, l’interface de sortie, le montage mécanique et l’environnement d’exploitation nourrissent tous un seul chiffre : la qualité des informations de position atteignant la boucle de contrôle. Considérez l'encodeur comme un accessoire et vous le payez en ondulation de couple, en premiers articles rejetés ou en retours de champ.
Ce que fait un codeur de moteur dans un entraînement en boucle fermée
Un encodeur convertit le mouvement mécanique en un signal électrique que le variateur peut compter, synchroniser ou décoder. Dans un variateur triphasé sans balais, le contrôleur a besoin de l'angle électrique du rotor pour décider quand commuter chaque MOSFET. Les capteurs à effet Hall fournissent six états discrets par tour électrique : suffisant pour une commutation en six étapes, trop grossier pour un couple fluide à basse vitesse. Un encodeur ajoute une position continue : les types incrémentaux émettent des impulsions en quadrature A/B avec une impulsion d'index facultative, tandis que les types absolus signalent une valeur de position codée au moment où l'alimentation est appliquée.
Cette différence façonne l’ensemble de la machine, pas seulement le capteur. Avec un retour incrémentiel, le contrôleur doit effectuer un mouvement de référence après chaque cycle d'alimentation pour établir une référence zéro. Grâce à un retour d'information absolu, la machine sait immédiatement où elle se trouve, ce qui est important pour un châssis de robot qui doit reprendre un itinéraire sans course de référence, et pour les axes de direction ou d'actionneur où un mouvement inattendu au démarrage constitue un problème de sécurité. Une grande partie des opérations d'interpolation, de filtrage et de détection de défauts qui résidaient autrefois dans du matériel dédié se trouvent désormais dans le micrologiciel, c'est pourquoi le rôle du logiciel dans la commande de moteur moderne ne cesse de croître.
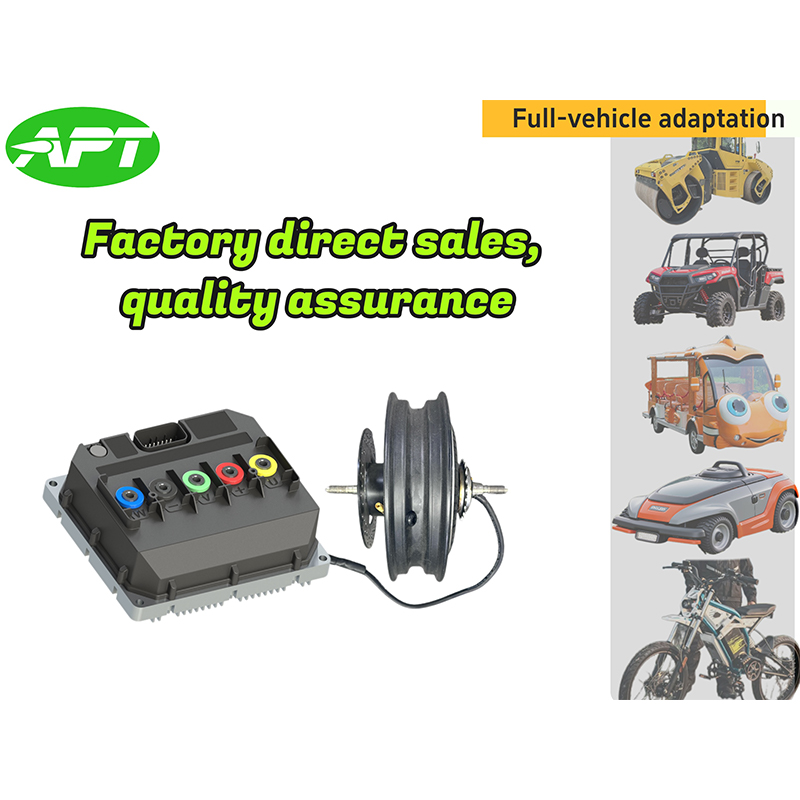
 Contrôleur de moteur CC sans balais ultra-silencieux A6 2422 Pour les systèmes pesant un retour incrémental ou absolu, ce contrôleur prend en charge l'entrée d'un codeur Hall ou magnétique et le contrôle vectoriel FOC. Voir le produit →
Incrémental ou absolu : adapter l'encodeur au comportement de démarrage
Commencez par une question : que se passe-t-il dans les 200 millisecondes qui suivent le tour de clé ? Si la machine peut tolérer un mouvement de référence lent, un codeur incrémental est moins cher et plus simple à intégrer. Si ce n’est pas le cas, une rétroaction absolue est la réponse honnête, et le coût supplémentaire doit être inscrit dans le budget dès le début plutôt que dans une refonte six mois plus tard.
| Type de commentaires | Signal de sortie | Ajustement typique | Risque principal |
|---|---|---|---|
| Kit de capteurs à effet Hall | Trois états numériques par cycle électrique | Commutation uniquement, entraînements axés sur les coûts | Couple approximatif à basse vitesse, pas de position fine |
| Optique incrémentale | Quadrature A/B, index, 5 V TTL ou 24 V HTL | Vitesse et position de précision sur axes scellés | La contamination du disque tue complètement le signal |
| Magnétique incrémental | Quadrature A/B, indice | Poussière, humidité et vibrations dans la mobilité électrique | Champs magnétiques externes, tolérance à l'entrefer |
| Monotour absolu | SSI, BiSS-C, SPI ou PWM | Démarrage sans prise en charge, articulations robotisées | Coût plus élevé, prise en charge du protocole dans le lecteur |
| Multitour absolu | Série avec compte-tours | Actionneurs, direction, axes réducteurs | Compteur d'erreurs après un stockage prolongé ou des vibrations |
Résolution, précision et chiffres à comparer
La résolution incrémentale est indiquée en impulsions par tour. Un codeur de 1 024 PPR lu en quadrature quadruple donne 4 096 comptes par tour. Sur une roue de 250 mm de diamètre avec une circonférence de 785 mm, un compte équivaut à environ 0,19 mm de course – acceptable pour l'odométrie, marginal pour un positionnement précis. Un codeur absolu 17 bits délivre 131 072 comptes par tour, soit environ 0,006 mm sur la même roue, et sa résolution ne s'effondre pas lorsque la machine se déplace lentement.
La résolution n’est pas la précision. L'erreur d'interpolation à l'intérieur du codeur, l'excentricité de l'arbre, le désalignement de l'accouplement et la dérive de température s'ajoutent tous à l'erreur de position que le contrôleur voit réellement. Demandez aux fournisseurs un budget d'erreur total au lieu d'un chiffre PPR global, et testez un échantillon sur l'arbre réel plutôt que sur un appareil de laboratoire. Un encodeur à 4 096 points monté avec une excentricité de 0,1 mm peut se comporter moins bien qu'une unité à 2 048 points proprement installée.
Interfaces, câbles et bruit qui corrompt le feedback
La compatibilité des interfaces est le point où les décisions d'achat sont prises. Un contrôleur avec des entrées de 3,3 V ne lira pas de manière fiable un encodeur TTL de 5 V sans décalage de niveau, et un encodeur optique peut tirer 150 à 250 mA d'une alimentation dimensionnée pour un capteur à effet Hall. Vérifiez la fréquence de sortie maximale par rapport à la longueur du câble, confirmez que le lecteur prend en charge le protocole absolu que vous avez l'intention d'acheter et rappelez-vous que les longs câbles à haute capacité arrondissent les bords rapides jusqu'à ce que les comptes disparaissent. Un câble blindé à paire torsadée, terminé à l'extrémité du contrôleur et acheminé à au moins 50 mm des câbles de phase moteur, évite la plupart de ces problèmes.
Le côté contrôleur mérite un examen tout aussi minutieux. Les boucles de courant fonctionnant entre 10 et 20 kHz ne peuvent pas utiliser une résolution plus fine que celle prise en charge par la période d'échantillonnage, et un variateur qui gère bien le contrôle orienté champ convertira un bon retour en une faible ondulation de couple et un rendement plus élevé sur toute la plage de vitesse.
Contrôleur de moteur CC sans balais à haut rendement A4 2313 Pour les motos électriques ou les véhicules électriques, ce contrôleur associe le contrôle vectoriel FOC avec CANBUS, Bluetooth et le retour d'un encodeur Hall ou magnétique. Voir le produit → Ajustement mécanique et environnement : là où commencent les défaillances sur le terrain
Les codeurs échouent plus souvent sur le terrain pour des raisons mécaniques que électriques. Les types magnétiques et inductifs tolèrent un entrefer défini (généralement de 0,5 à 1,5 mm entre le capteur et l'aimant), mais cet espace doit résister à la dilatation thermique, au jeu des roulements et aux chocs. Le voile de l'arbre, le flottement axial et l'excentricité du moyeu modulent le signal, et le retour de position modulé apparaît sur le véhicule sous forme d'ondulation de couple ou d'oscillation de vitesse. Précisez les limites de faux-rond sur le dessin avant de choisir le capteur, puis mesurez-les sur le premier article au lieu de vous fier à la brochure du fournisseur.
L’environnement détermine le choix technologique. Les codeurs optiques offrent la résolution la plus fine et la moindre tolérance à la poussière, au brouillard d'huile et à la condensation ; un boîtier IP67 aide, mais il ne répare pas un joint d'arbre usé. Les codeurs magnétiques survivent à la poussière et à l'eau, mais s'affaiblissent à proximité de câbles à courant élevé ou de grandes structures en acier. Pour les moteurs hors-bord et les équipements côtiers, le brouillard salin et la corrosion galvanique font de l'indice IP67 avec des presse-étoupes de qualité marine un minimum plutôt qu'un argument de vente.
Les candidatures et ce que chacune exige
La même spécification d'encodeur produit des résultats très différents selon l'emplacement du moteur :
- Motos et scooters électriques : la douceur à basse vitesse et les démarrages en côte dominent la première impression du client, de sorte que la résolution en quadrature et l'étalonnage électrique de l'angle sont plus importants que la précision à vitesse maximale.
- Châssis de robot et véhicules à guidage automatique : les erreurs d'odométrie s'accumulent au fil d'un quart de travail, de sorte que le nombre de tours multiplié par le diamètre des roues détermine le budget de navigation pratique.
- Transmissions ATV et UTV : la boue, les passages d'eau et les vibrations poussent le choix vers un retour magnétique scellé avec une tolérance d'entrefer généreuse.
- Moteurs hors-bord électriques : la résistance à la corrosion et l’intégrité des câbles déterminent la durée de vie, pas seulement la résolution.
L’emballage compte aussi. Les unités d'entraînement centrales intégrées placent le capteur à l'intérieur du carter de la boîte de vitesses, où le brouillard d'huile et la chaleur sont des voisins constants et où le capteur ne peut pas être remplacé sans ouvrir le moteur. Cet arrangement récompense un examen mécanique précoce et un fournisseur qui comprend l'ensemble de la transmission plutôt qu'un capteur vendu uniquement sur la base des spécifications.
Moteurs à entraînement central B2B pour systèmes d'entraînement de vélos électriques Consultez cette catégorie de moteurs à entraînement central B2B pour connaître les options d'usine/fournisseur, le couplage des contrôleurs et l'assistance après-vente relative aux systèmes d'entraînement intégrés pour vélos électriques. Voir le produit → Une liste de contrôle de validation avant de publier la conception
La plupart des problèmes d'encodeur sont découverts tardivement car les tests se concentrent sur la fiche technique plutôt que sur l'assemblage. Suivez ces étapes avant de signer une version de production :
- Confirmez ce que la machine doit faire dans les 200 premières millisecondes après la mise sous tension et laissez cette réponse décider incrémentielle ou absolue.
- Faites correspondre les niveaux de tension, le protocole, le courant d'alimentation et la fréquence maximale à l'étage d'entrée réel du contrôleur.
- Mesurez le faux-rond de l'arbre, l'excentricité et l'entrefer du capteur sur le premier article, et non sur un support d'établi.
- Faites fonctionner l’assemblage sur toute la plage de température et enregistrez l’erreur de position aux extrêmes.
- Calibrez le décalage d'angle électrique et stockez-le par lot de moteur, car un lot mal aligné produit une ondulation de couple partout.
- Vérifiez le cheminement et le blindage des câbles sous bruit conduit et rayonné, avec le moteur chargé et non au ralenti.
- Demandez des données de cohérence d'un lot à l'autre et un processus de notification de modification documenté, car une révision inopinée d'un aimant ou d'un disque invalide discrètement l'étalonnage de votre micrologiciel.
Un codeur moteur n'est pas un composant à acheter à la fin d'un projet et à boulonner par la suite. Décidez d'abord du comportement de démarrage, puis de la résolution dont l'application a réellement besoin, puis de l'interface et de l'enveloppe mécanique qui peuvent contenir cette résolution dans l'environnement réel. Vérifiez le variateur combiné sur un banc chargé et conservez le dossier d'étalonnage avec le lot de moteurs.
Shanghai APT Power Technology construit des contrôleurs de moteurs CC sans balais, des moteurs à entraînement central et des moteurs de moyeu autour exactement de cette séquence, en faisant correspondre le micrologiciel du contrôleur aux caractéristiques du moteur plutôt que de vendre du matériel de manière isolée. Qu'il s'agisse d'une moto électrique, d'un châssis de robot, d'un VTT ou d'un hors-bord électrique, le retour de position fait partie de la première conversation d'ingénierie et non de la première demande de garantie.
SUIV:Comment fonctionnent les régulateurs de vitesse électroniques ? À l'intérieur de la chaîne de signaux du ESC
Vous êtes intéressé par une coopération ou vous avez des questions ?
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved