Contrôle moteur en boucle fermée : comment la rétroaction améliore les performances et la fiabilité du moteur
Une moto électrique qui bégaie lors du démarrage, un châssis de robot qui dépasse sa position cible, un VTT qui perd sa motricité dans une montée raide : ces symptômes ont généralement la même cause profonde. On dit au moteur quoi faire, mais il ne rapporte jamais ce qui s'est réellement passé. La commande du moteur en boucle fermée comble cet écart. Il mesure en continu la vitesse, la position ou le courant du moteur et ajuste les signaux du variateur en temps réel afin que le moteur suive la valeur commandée malgré les changements de charge, la dérive de température et les tolérances des composants. Pour les ingénieurs qui construisent des véhicules électriques, des plates-formes robotiques ou des systèmes de propulsion marins, la question importante n'est pas de savoir s'il faut utiliser un contrôle en boucle fermée, mais dans quelle mesure le contrôleur le met en œuvre.
Qu'est-ce que le contrôle de moteur en boucle fermée ?
Le contrôle moteur en boucle fermée, également appelé contrôle par rétroaction, compare la sortie réelle du moteur avec une commande de référence et corrige la différence. Les éléments essentiels sont la référence, un capteur de retour, un calcul d'erreur et un contrôleur qui produit la correction. Dans un système de moteur sans balais, le contrôleur lit les courants de phase, la vitesse et parfois la position du rotor ; l'algorithme de contrôle ajuste ensuite les signaux PWM délivrés à l'onduleur afin que la valeur mesurée converge vers la commande.
En pratique, la plupart des contrôleurs utilisent une structure proportionnelle-intégrale-dérivée (PID) ou une variante de celle-ci. Le terme proportionnel réagit à l'erreur actuelle, le terme intégral supprime l'erreur en régime permanent et le terme dérivé anticipe les changements. Le réglage de ces gains détermine si le système est stable, réactif ou oscillatoire. Ceci est fondamentalement différent d'un système en boucle ouverte, dans lequel le contrôleur envoie une commande fixe et s'attend à ce que le moteur réponde correctement. La boucle ouverte fonctionne lorsque la charge est prévisible et que la précision n’est pas critique. Il échoue lorsque la friction, l'inertie ou la tension d'alimentation changent de manière inattendue.
Boucle ouverte ou boucle fermée : ce qui change réellement
La différence pratique apparaît dans la qualité du mouvement. Un système en boucle fermée corrige les erreurs en quelques millisecondes ; un système en boucle ouverte vit simplement avec eux. Pour les applications qui transportent des personnes ou manipulent des charges utiles coûteuses, cette différence détermine si le produit semble précis et sûr ou rugueux et imprévisible.
| Aspect | Boucle ouverte | Boucle fermée |
|---|---|---|
| Commentaires | Aucun | Capteur de courant, de vitesse ou de position |
| Précision | Dépend de l'adéquation du moteur et de la charge | Entretenu dans des conditions variables |
| Réponse aux perturbations | Aucune correction | Correction active en temps réel |
| Comportement à basse vitesse | Le couple chute et devient inégal | Couple stable jusqu'à vitesse nulle |
| Coût du système | Inférieur | Plus élevé, mais justifié par les performances |
| Applications typiques | Ventilateurs, pompes, convoyeurs simples | Véhicules électriques, robotique, servo-axes |
Le tableau simplifie une série de compromis. Une conception en boucle fermée sans capteur peut offrir de nombreux avantages en boucle fermée sans codeur, ce qui modifie considérablement la comparaison des coûts. L’architecture de contrôle compte plus que l’étiquette.
Les boucles de contrôle à l'intérieur d'un contrôleur de moteur
Dans un contrôleur de moteur sans balais moderne, le contrôle en boucle fermée n'est pas une boucle unique. C'est une cascade de boucles, chacune régulant une grandeur physique différente.
Boucle de courant
La boucle actuelle est la boucle la plus interne et la plus rapide. Il régule les courants de phase dans les enroulements du moteur, ce qui règle directement le couple. Une boucle de courant rapide avec un taux de mise à jour élevé produit un couple fluide à basse vitesse et un fonctionnement silencieux à haute vitesse.
Boucle de vitesse
La boucle de vitesse se situe au-dessus de la boucle de courant. Il compare la vitesse mesurée avec la référence et génère la commande actuelle. Cette boucle gère l’accélération, la décélération et la stabilité de la vitesse sous des charges changeantes.
Boucle de position
La boucle de position est la boucle la plus externe, utilisée lorsque l'application nécessite un arrêt précis ou un suivi de trajectoire, comme les articulations de robots et les actionneurs de direction. Il commande la boucle de vitesse en fonction de l'erreur de position.
La disposition en cascade est importante car chaque boucle interne doit être plus rapide que la boucle qui l'entoure. Si la boucle de courant est lente, la boucle de vitesse ne peut pas rendre le moteur raide et la boucle de position dépassera.
| Boucle | Quantité réglementée | Rôle typique |
|---|---|---|
| Boucle de courant | Courant de phase/couple | Réponse rapide du couple, douceur |
| Boucle de vitesse | Vitesse angulaire | Stabilité de la vitesse sous charge |
| Boucle de positionnement | Angle du rotor | Positionnement précis et contrôle de trajectoire |
Boucle fermée basée sur des capteurs ou sans capteur
Le contrôle moteur en boucle fermée peut être mis en œuvre avec ou sans capteurs physiques. Les capteurs à effet Hall, les codeurs et les résolveurs signalent directement la position du rotor. Le contrôle sans capteur, courant dans le contrôle orienté champ des moteurs synchrones à aimants permanents, estime la position du rotor à partir des courants et des tensions mesurés à l'aide d'un modèle de moteur. Le compromis est clair : les systèmes sans capteur réduisent les coûts et le câblage et suppriment un point de défaillance, tandis que les systèmes basés sur des capteurs maintiennent une précision de couple plus élevée à très basse vitesse et à l'arrêt. Si l'application doit maintenir le couple à l'arrêt ou ramper à très basse vitesse, un codeur ou des capteurs Hall sont généralement nécessaires. Si le cycle de service passe la plupart de son temps au-dessus de quelques pour cent de la vitesse nominale, les algorithmes sans capteur basés sur l'observation de la force électromagnétique arrière sont précis et moins chers. Pour les motos électriques et les hors-bord marins, les algorithmes modernes sans capteur offrent des performances dynamiques suffisantes pour la plupart des conditions de fonctionnement, comme indiqué dans notre discussion sur technologie des moteurs synchrones à aimants permanents .
Que rechercher dans un contrôleur en boucle fermée
Lors de l’évaluation d’un contrôleur pour une application en boucle fermée, concentrez-vous sur l’implémentation plutôt que sur l’étiquette. Les points suivants distinguent un contrôleur bien conçu d'un contrôleur générique.
- Bande passante de la boucle de courant : une bande passante plus élevée signifie une réponse de couple plus rapide et une meilleure rigidité contre les perturbations de charge.
- Temps de cycle de contrôle : des temps de cycle courts, généralement de plusieurs dizaines de microsecondes, permettent à la boucle de courant de réagir rapidement aux transitoires.
- Réglage automatique : un contrôleur qui mesure les paramètres du moteur et définit les gains de boucle économise automatiquement des heures de réglage manuel.
- Affaiblissement du champ : étend la plage de vitesse au-delà de la vitesse de base, essentielle pour les motos et les hors-bord à grande vitesse.
- Protection et diagnostics : la détection de surintensité, de surchauffe et de décrochage protège à la fois le contrôleur et le moteur.
- Outils logiciels : les données en direct sur le courant, la vitesse et les défauts accélèrent l'intégration et le dépannage.
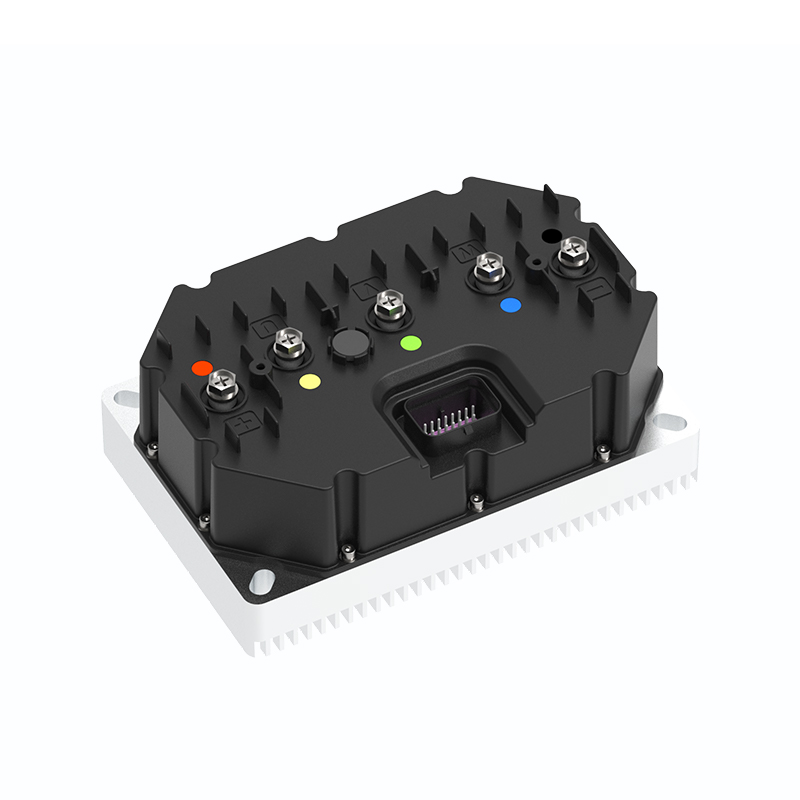
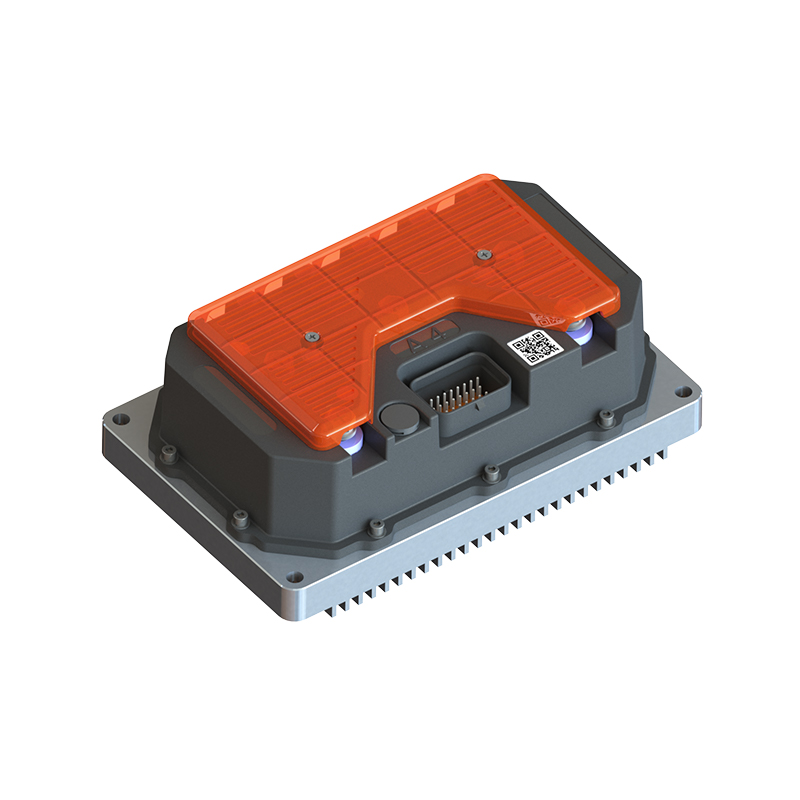
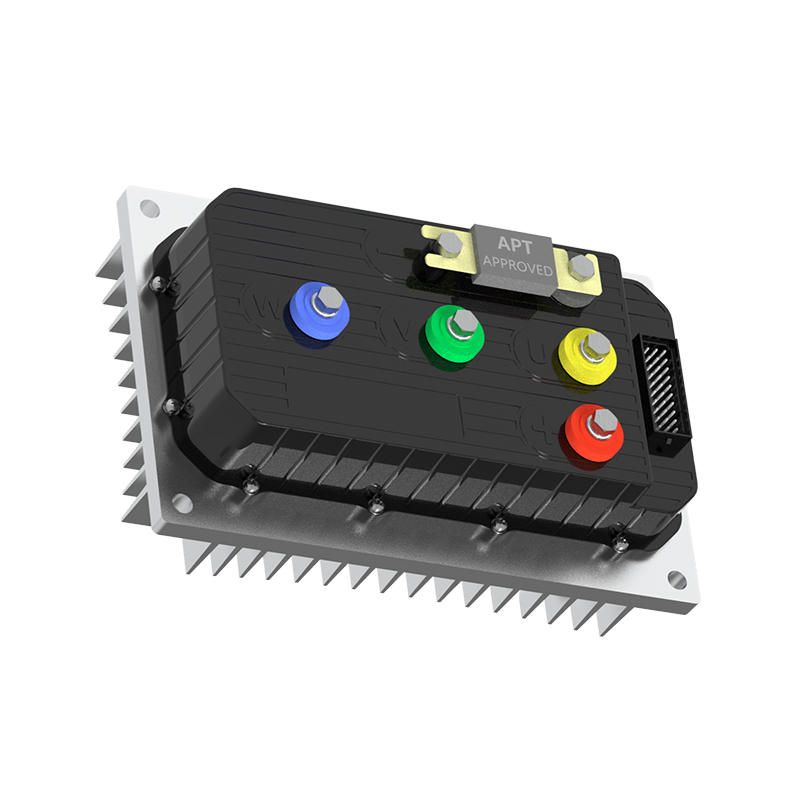
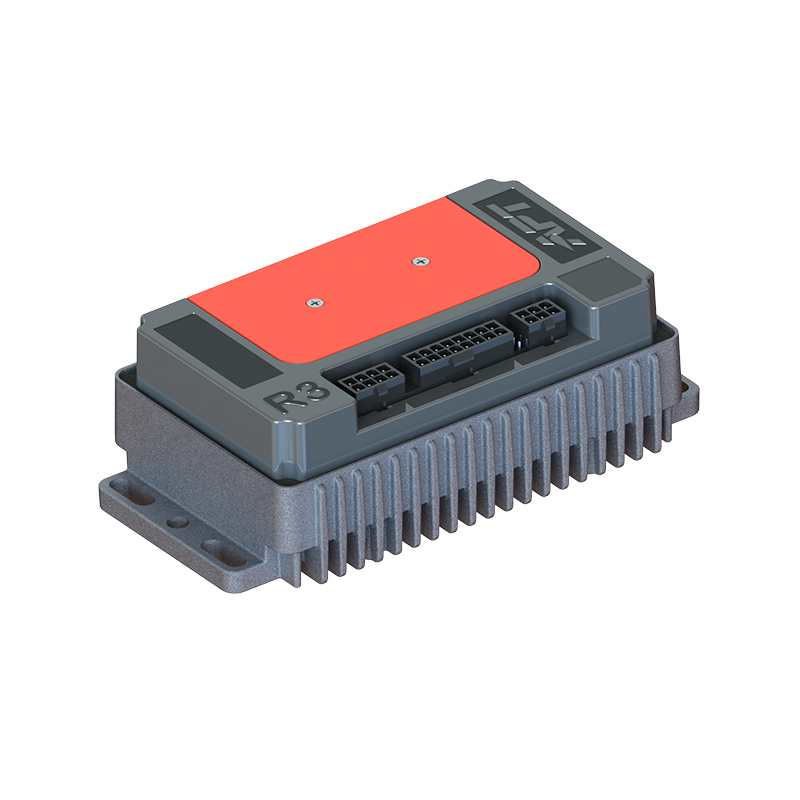
Pour les applications qui exigent une réponse immédiate aux changements de couple, un contrôleur avec une exécution rapide de la boucle de courant fait une différence mesurable. Le contrôleur à réponse rapide R5-2215 est conçu pour de tels cycles de service, dans lesquels chaque milliseconde de retard se traduit par une erreur de mouvement. Du côté de la fiabilité, le contrôleur haute stabilité A8-2209 met l'accent sur un comportement cohérent sous contraintes thermiques et électriques. Lorsque l'efficacité énergétique est la priorité, le contrôleur haute efficacité A4-2313 réduit les pertes au niveau de l'onduleur et étend l'autonomie de la batterie.
 Contrôleur de moteur CC sans balais à réponse rapide R5 pour applications de couple dynamique Ce contrôleur est mis en évidence pour les cycles de service où la réponse rapide de la boucle de courant réduit les erreurs de mouvement. Il convient aux motos électriques, aux châssis de robots et aux applications similaires nécessitant une réaction immédiate du couple. Voir le produit → Contrôleur de moteur CC sans balais A8, haute stabilité, pour un fonctionnement fiable sous contrainte Ce modèle donne la priorité à des performances constantes sous contraintes thermiques et électriques, ce qui en fait un choix fiable pour les applications nécessitant un fonctionnement stable dans des conditions exigeantes. Voir le produit →
 Contrôleur de moteur CC sans balais A4, haute efficacité, pour une plage de batterie étendue Ce contrôleur se concentre sur la réduction des pertes au niveau de l’onduleur, ce qui contribue à étendre l’autonomie de la batterie. Il est présenté comme l’option axée sur l’efficacité aux côtés des modèles à réponse rapide et à haute stabilité. Voir le produit →
Faire correspondre le contrôleur à l'application
Les mêmes principes de boucle fermée s'appliquent dans tous les secteurs, mais la pondération de chaque facteur de performance change en fonction du cas d'utilisation.
- Les motos électriques ont besoin d'un couple stable à basse vitesse pour les lancements, les démarrages en côte et le freinage par récupération.
- La construction du châssis du robot exige une position précise et un contrôle fluide de la vitesse pour éviter les dépassements et les vibrations.
- Les applications ATV et UTV nécessitent un rejet robuste des perturbations car la charge sur chaque roue change constamment.
- Les hors-bord électriques bénéficient d'un fonctionnement sans capteur car le moteur se trouve dans un environnement humide et sujet aux vibrations où les encodeurs constituent un point faible.
Chacune de ces applications dépend également de l'adaptation du contrôleur aux paramètres électriques du moteur. Un contrôleur avec la classe de tension et le courant nominal appropriés, associé à un moteur dont l'inductance et les constantes de force contre-électromotrice conviennent au variateur, fonctionnera bien mieux qu'une paire mal adaptée, même avec un excellent logiciel.
Pensées finales
Le contrôle du moteur en boucle fermée transforme un rotor en rotation en un actionneur précis et réactif. La valeur ne réside pas uniquement dans les commentaires ; c'est dans les boucles, le réglage et la protection qui entourent le feedback. Lorsque vous choisissez un contrôleur de moteur, évaluez ses performances en boucle de courant, ses outils de réglage et ses antécédents dans des applications proches de la vôtre. Ces facteurs, plus que toute affirmation figurant dans une fiche technique, déterminent les performances de votre produit.
SUIV:Moteur sans balais avec capteur à effet Hall : ce qu'il fait et quand vous en avez besoin pour votre projet
Vous êtes intéressé par une coopération ou vous avez des questions ?
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved