Moteur sans balais avec capteur à effet Hall : ce qu'il fait et quand vous en avez besoin pour votre projet
Lorsqu'une fiche technique d'un moteur à courant continu sans balais indique « avec capteur à effet Hall », cette ligne change plus que le prix. Il modifie la manière dont le moteur démarre à l'arrêt, la manière dont il délivre le couple à basse vitesse et les contrôleurs qui peuvent le piloter. Pour quiconque sélectionne un moteur pour un scooter électrique, une plate-forme robotisée, un VTT ou un moteur marin, la décision relative au capteur à effet Hall est l'un des premiers appels à prendre au niveau du système.
La réponse courte : un moteur sans balais avec capteur à effet Hall donne au contrôleur la position exacte du rotor à partir d'une vitesse nulle, de sorte que le moteur démarre avec un couple complet dans la bonne direction et fonctionne en douceur à basse vitesse. Le compromis est un câblage supplémentaire et un contrôleur conçu pour lire les signaux Hall. Lorsque le moteur et le contrôleur sont définis ensemble, cet échange favorise généralement le fonctionnement détecté.
Que fait un capteur à effet Hall dans un moteur sans balais
À l’intérieur d’un moteur à courant continu sans balais, il n’y a pas de collecteur pour commuter les enroulements. Le contrôleur doit alimenter les trois phases dans une séquence qui suit le rotor, et le timing dépend de la connaissance de la position du rotor à chaque instant. Les capteurs à effet Hall fournissent cette information.
Un moteur détecté typique contient trois circuits intégrés à effet Hall montés à 120 degrés électriques l'un de l'autre. Au passage des aimants du rotor, chaque capteur détecte le changement entre les pôles nord et sud et commute sa sortie. Les trois sorties forment un modèle de 3 bits avec six états valides, chacun correspondant à un pas de commutation de 60 degrés. Si le contrôleur lit un état 000 ou 111 pendant la rotation, il s'agit généralement d'un défaut de câblage, car ces états ne devraient pas apparaître avec un motif Hall correct.
Le capteur Hall est un dispositif de signal, pas un dispositif de puissance. Il ne transporte pas le courant de phase ; il signale uniquement la position du rotor au contrôleur. C’est pourquoi c’est dans le contrôleur de moteur que se déroule la véritable prise de décision. Le même moteur peut démarrer doucement ou brusquement, efficacement ou inutilement, selon la manière dont le contrôleur traite le motif Hall.
Pourquoi les capteurs à effet Hall sont importants à l'arrêt et à basse vitesse
Les contrôleurs sans balais et sans capteur lisent la position du rotor à partir de la force rétro-électromotrice (BEMF). BEMF augmente avec la vitesse du moteur ; à l'arrêt, elle est nulle et, en dessous d'environ cinq à dix pour cent de la vitesse nominale, elle est trop petite pour être mesurée de manière fiable. Ainsi, un démarrage sans capteur utilise une séquence en boucle ouverte : alignez le rotor, puis augmentez-le jusqu'à ce que le BEMF soit lisible.
Cette séquence est le maillon faible. Sous charge, un démarrage par alignement et rampe peut produire une pointe de courant, une brève secousse vers l'arrière ou un décrochage. Le symptôme typique est un moteur qui clique ou hésite avant de bouger. Pour un vélo électrique démarrant sur une pente, un robot soulevant une charge utile ou un VTT électrique démarrant sur un sol meuble, cette hésitation est désagréable et dure pour la transmission.
Un moteur à capteur Hall élimine la phase aveugle. Le contrôleur connaît la position du rotor à l'arrêt et applique immédiatement le couple dans la bonne direction. Les applications qui démarrent et s'arrêtent fréquemment, telles que les robots de livraison, les vélos à assistance électrique, les scooters de mobilité et les motos électriques, en bénéficient le plus. Le contrôleur peut également garder ce démarrage silencieux ; une stratégie PWM ultra silencieuse supprime le bruit de commutation qui accompagne souvent le fonctionnement à basse vitesse, de sorte qu'un démarrage détecté est fluide et silencieux dans les produits haut de gamme.
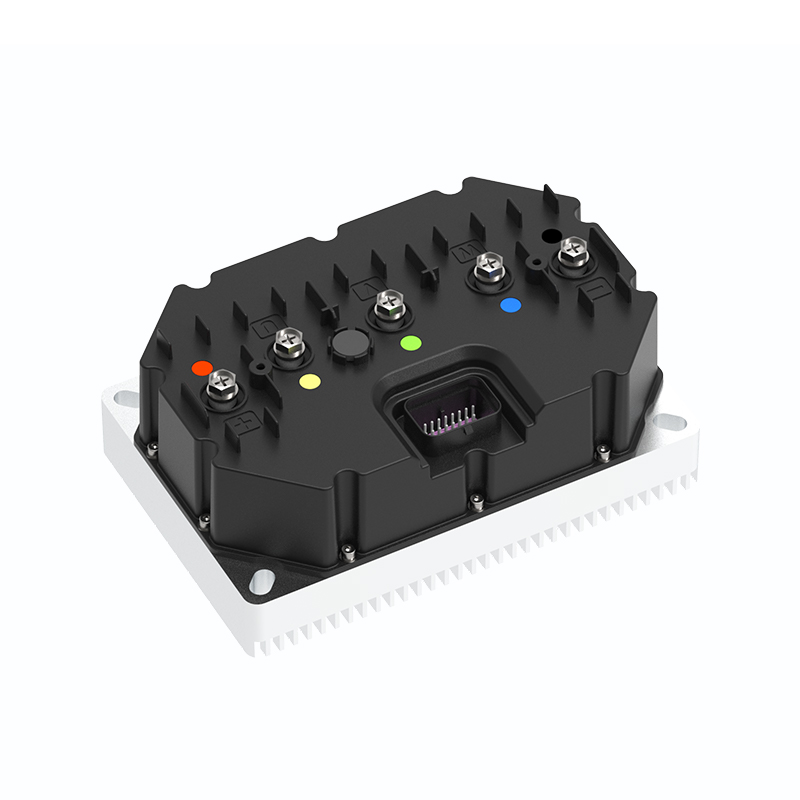
 Contrôleur de moteur CC sans balais ultra-silencieux A6 pour une utilisation fréquente avec arrêts et départs Ce contrôleur sensoriel permet des démarrages fluides et silencieux à l'arrêt, ce qui le rend parfaitement adapté aux déplacements urbains, au transport de marchandises et aux manœuvres à basse vitesse où le retour d'information sur la position du rotor est essentiel. Voir le produit →
| Aspect opérationnel | Détecté (Hall) | Sans capteur (BEMF) |
|---|---|---|
| Position du rotor à l'arrêt | Connu du modèle Hall | Non mesurable |
| Démarrage sous charge | Couple direct dans la bonne direction | Séquence d'alignement et de rampe ; risque de décrochage |
| Couple à basse vitesse | Stable et reproductible | Limité en dessous d'environ 5 à 10 % de la vitesse nominale |
| Câblage | Câbles triphasés plus cinq câbles Hall | Câbles triphasés uniquement |
| Coût et complexité | Capteurs supplémentaires, broches de connecteur, tractions | Aucun matériel moteur supplémentaire |
| Applications typiques | E-mobilité, robotique, entraînements inversés | Ventilateurs, pompes, broches à grande vitesse |
C'est pourquoi les versions à capteurs sont courantes dans les entraînements à moteur de moyeu pour les véhicules urbains ; les arrêts, les démarrages en charge et les manœuvres à basse vitesse sont exactement les conditions dans lesquelles BEMF échoue. Les données sur les performances du moteur du moyeu issues de conditions de conduite réelles suivent le même schéma, des trajets quotidiens avec arrêts aux longs déplacements de marchandises.
Guides de performances du moteur de moyeu montrent systématiquement que les versions avec capteurs gèrent les tâches urbaines de manière plus prévisible que les versions sans capteur.
Types de sortie Hall, niveaux de tension et modèles de commutation
Les capteurs à effet Hall sont disponibles en deux formats de sortie. Les sorties à collecteur ouvert tirent le signal vers le niveau bas et nécessitent des résistances de rappel du côté du contrôleur pour revenir au niveau haut. Les sorties push-pull pilotent directement la ligne haut et bas. Si la carte contrôleur n'a pas de pull-ups, un moteur à collecteur ouvert ne produit aucun niveau haut valide et le contrôleur ne complète jamais sa table de commutation.
La compatibilité de tension est également importante. Les moteurs plus anciens utilisent souvent des circuits intégrés à effet Hall de 5 V, tandis que de nombreuses entrées du contrôleur de courant fonctionnent avec une logique de 3,3 V. L'introduction d'un signal de 5 V dans une broche de 3,3 V uniquement peut endommager l'entrée ou provoquer des défauts sporadiques. Les spécifications du moteur doivent indiquer la tension d'alimentation Hall et le niveau de sortie ; si ce n'est pas le cas, renseignez-vous avant de commander.
L'espacement entre les capteurs Hall suit l'une des deux normes suivantes : 60 degrés électriques ou 120 degrés électriques. La table de commutation du contrôleur doit correspondre à cet espacement. Un moteur construit pour 60° produit un motif Hall différent d'un moteur à 120°, et l'application d'une mauvaise table entraîne un fonctionnement irrégulier, une perte de couple ou une perte de synchronisation.
N'oubliez pas non plus que les diplômes en électricité ne sont pas des diplômes en mécanique. Un moteur à quatre paires de pôles répète son motif Hall quatre fois par tour mécanique. Le nombre de paires de pôles modifie la fréquence électrique que le contrôleur doit gérer, il doit donc être configuré correctement en fonction de l'angle de commutation.
Associer un moteur à capteur Hall avec un contrôleur
Un moteur détecté ne présente ses avantages que lorsque le contrôleur est conçu pour lire les signaux Hall. Trois contrôles couvrent la majeure partie de la surface de compatibilité. Tout d’abord, vérifiez la tension d’alimentation Hall et le niveau logique par rapport à la valeur nominale d’entrée du contrôleur. Deuxièmement, vérifiez que le contrôleur prend en charge l'angle de commutation du moteur, 60° ou 120°. Troisièmement, décidez de ce qui se passe à une vitesse plus élevée ; de nombreux contrôleurs utilisent des signaux Hall à basse vitesse et se fondent en mode BEMF au-dessus d'un seuil, et cette transition doit être suffisamment fluide pour éviter une baisse de couple.
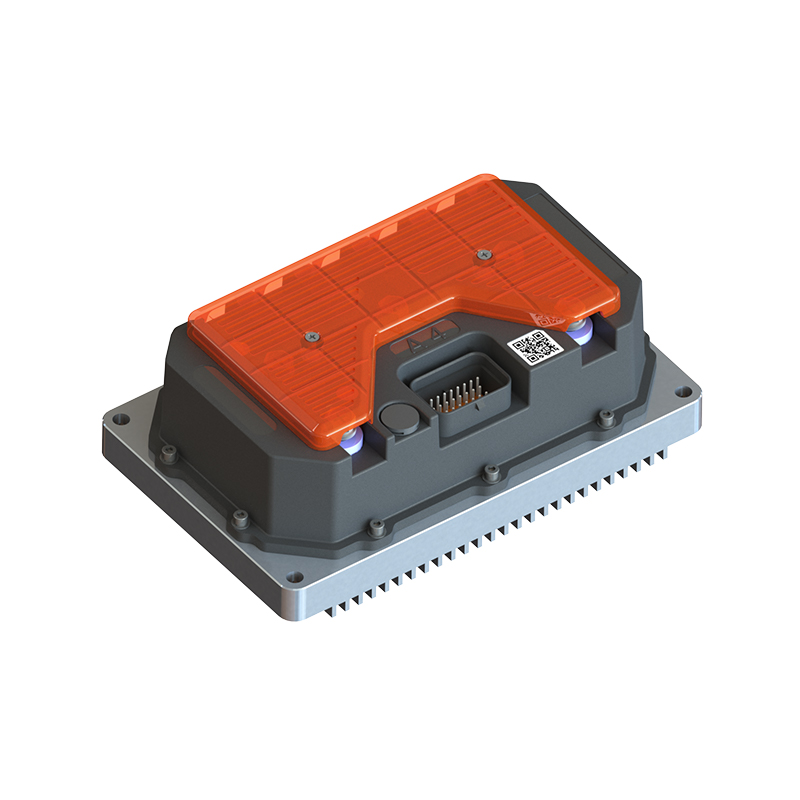
Pour un groupe motopropulseur de mobilité électrique, l’efficacité dans la plage de fonctionnement à basse vitesse est souvent le facteur qui contribue le plus à l’autonomie réelle. La commutation détectée maintient le courant du stator aligné avec le rotor, réduisant ainsi la perte de cuivre et l'échauffement. Un contrôleur qui lit correctement les entrées Hall, tel que le contrôleur de moteur CC sans balais à haut rendement A4-2313, permet au même moteur d'être réglé pour les déplacements urbains, le transport de marchandises ou le couple hors route, car la courbe de commutation réside dans le logiciel.
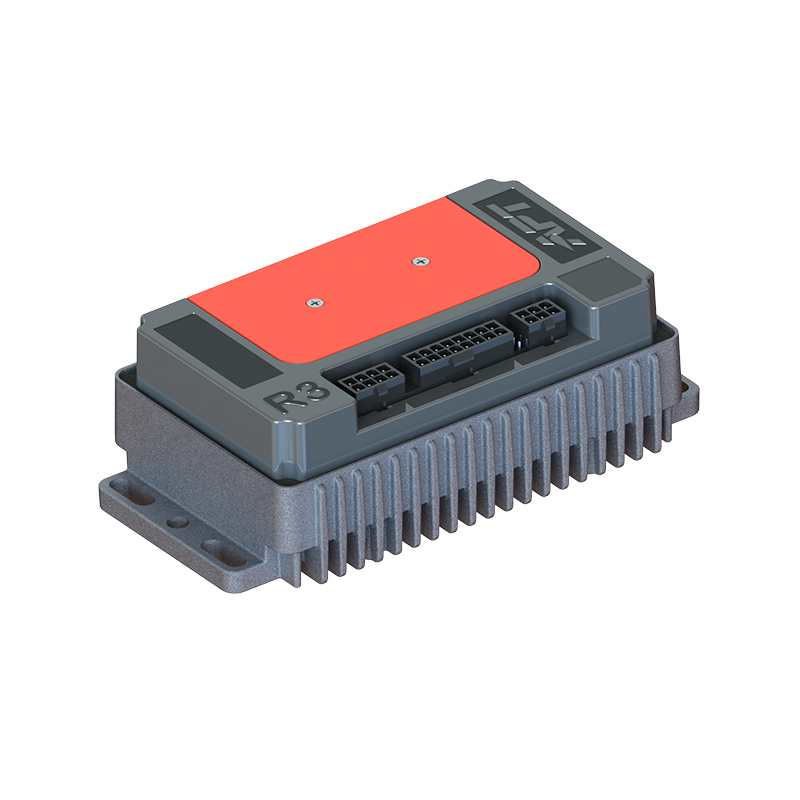
Contrôleur de moteur CC sans balais A4 à haut rendement avec entrée Hall Conçu pour maintenir le courant du stator aligné avec le rotor à basse vitesse, ce contrôleur améliore la portée réelle et peut être réglé pour différents cycles de service, de la conduite en ville au transport de marchandises ou tout-terrain. Voir le produit → Lorsqu’un moteur et un contrôleur proviennent de fournisseurs différents, les paramètres de Hall sont la première source de discordance. Un moteur à 60° connecté à un contrôleur configuré pour 120° fonctionnera à peu près ou pas du tout. Un schéma de couplage structuré règle ce problème avant l'arrivée du matériel : la classe de tension, le courant nominal, le format de sortie Hall, la tension d'alimentation, l'angle de commutation et le nombre de paires de pôles sont tous documentés sur une seule page.
 Schéma de couplage du contrôleur et du moteur avec six paramètres clés Une page d'appairage structurée documente la classe de tension, le courant nominal, le format de sortie Hall, la tension d'alimentation, l'angle de commutation et le nombre de paires de pôles pour éviter les inadéquations avant l'arrivée du matériel. Voir le produit →
Que vérifier avant de spécifier un moteur à capteur
Mettez ces six articles sur une seule page avant de commander :
- Tension d'alimentation Hall et niveau logique : faites correspondre le circuit intégré Hall du moteur à la valeur nominale d'entrée du contrôleur.
- Format de sortie : le collecteur ouvert nécessite des pull-ups du côté du contrôleur ; le push-pull ne le fait pas.
- Espacement de commutation : 60 ° ou 120 °, et assurez-vous que la configuration du contrôleur correspond.
- Nombre de paires de pôles : vérifiez-le et saisissez-le correctement, car il définit la fréquence électrique.
- Brochage du connecteur : le câblage détecté standard est constitué de fils triphasés plus cinq fils Hall (5 V, GND, A, B, C). Une broche échangée est l’échec de test au banc le plus courant.
- Stratégie de défaut de Hall : vérifiez si le contrôleur peut détecter un signal Hall bloqué ou manquant et revenir en mode sans capteur.
Un moteur sans balais avec capteur à effet Hall est un moyen éprouvé de rendre le couple à basse vitesse déterministe. Le coût comprend des fils supplémentaires et un contrôleur avec prise en charge d'entrée Hall. Pour les véhicules et les machines qui démarrent sous charge, roulent à basse vitesse ou reculent fréquemment, ce coût permet d'acquérir un comportement plus fluide et un cycle de développement plus court. Lorsque les paramètres Hall sont écrits et comparés au contrôleur, le moteur détecté se comporte simplement comme promis dans la fiche technique.
SUIV:Avantages du moteur sans balais : efficacité, longévité et contrôle précis de la vitesse
Vous êtes intéressé par une coopération ou vous avez des questions ?
Comme Fabricants de contrôleurs de moteur synchrone à aimant permanent personnalisés et Fournisseurs de Contrôleurs de moteur à aimant permanent en Chine, Se concentrer sur le contrôle d'entraînement de l'aimant permanent moteurs synchrones, nous fournissons un système sûr et suffisant source d’énergie pour l’électrification des véhicules de voyage.
- [email protected]
- +86-170 9191 9800
- Salle 123A, n° 1000 Ziyue Road, district de Minhang, Shanghai, Chine
Copyright© Shanghai APT Power Technology Co., Ltd.All rights reserved